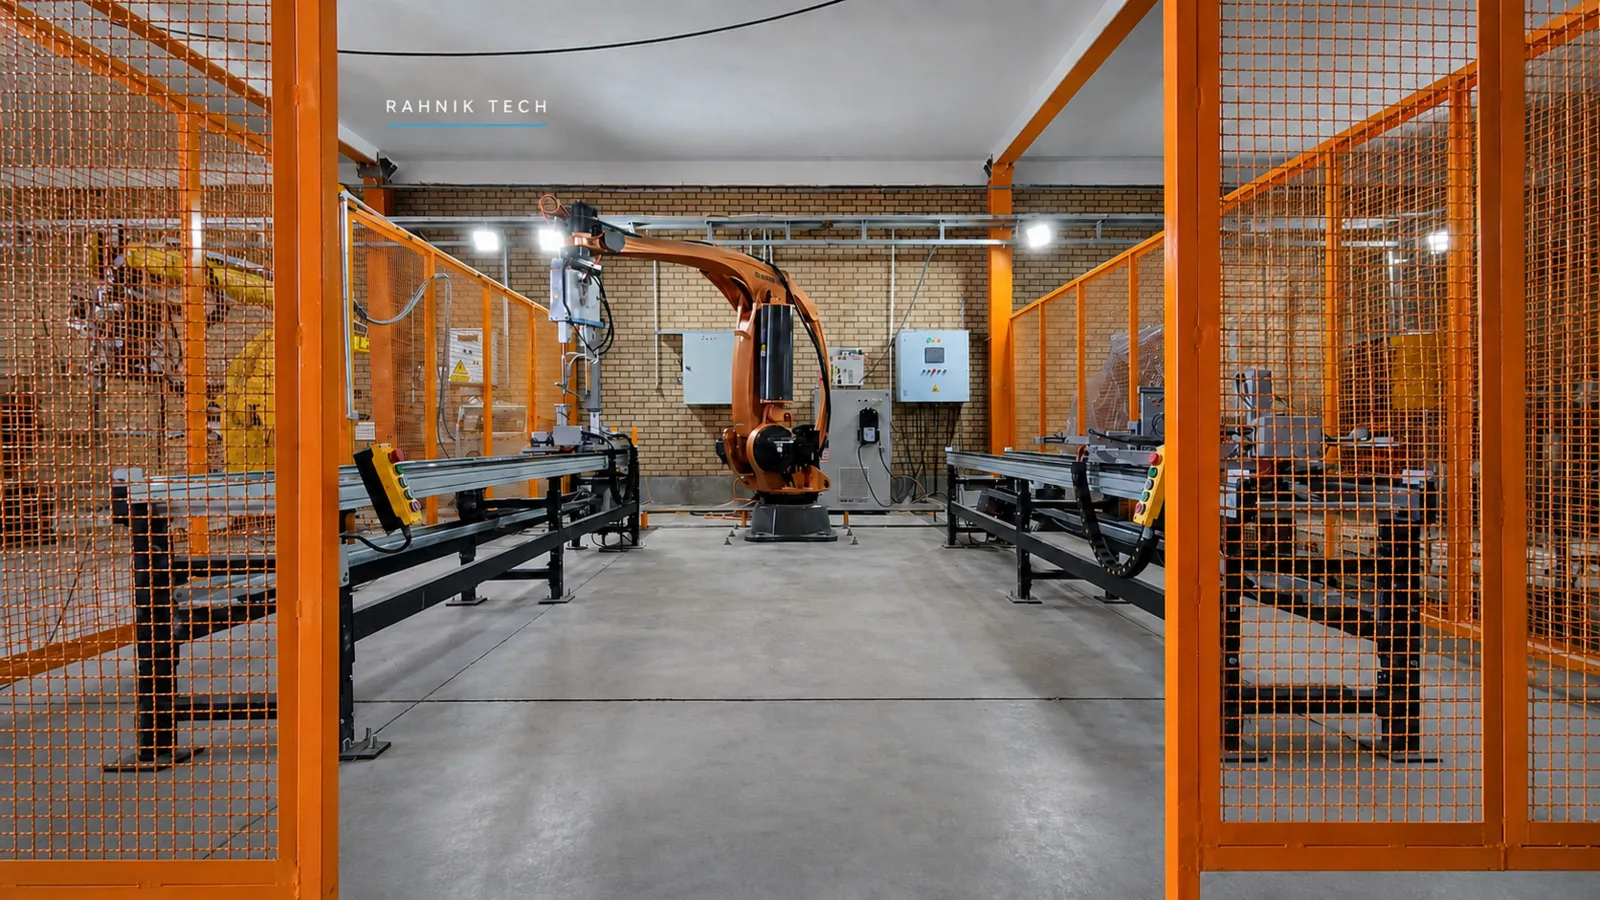
Machine Tending زمانی موفق است که ربات، ماشین و جریان قطعه یک سیستم واحد طراحی شوند
در ربات Machine Tending، قطعه خام از سینی، خشاب، کانوایر یا بافر دریافت میشود، داخل CNC، پرس، دستگاه تزریق یا ماشین فرآیندی قرار میگیرد و قطعه نهایی پس از پایان سیکل خارج میشود. تمیزکاری، اندازهگیری، علامتگذاری و تفکیک محصول نیز میتوانند به همان توالی اضافه شوند.
هدف فقط جایگزینی یک حرکت دستی نیست. پروژه باید زمان بیکاری ماشین، کیفیت گرفتن قطعه، ارتباط کنترلی، سناریوهای خطا، ایمنی و تغییر محصول را همزمان حل کند. انتخاب ربات پیش از اندازهگیری سیکل و مشخصشدن رابط ماشین، معمولاً تصمیم را از مسئله واقعی دور میکند.
Machine Tending چیست و چه زمانی ارزش بررسی دارد؟
نشانههای تناسب بهتر
- ماشین بین دو قطعه منتظر اپراتور میماند.
- توالی بارگذاری تکراری و قابل تعریف است.
- قطعه و محل گرفتن قابل کنترلاند.
- تولید چند شیفت یا بدون حضور دائم اپراتور هدف است.
- گرما، لبه، چاک یا حرکت پرس ریسک ارگونومی و ایمنی دارد.
- ثبت نتیجه هر سیکل یا رهگیری قطعه ارزش ایجاد میکند.
نشانههای نیاز به بررسی بیشتر
- قطعه خام موقعیت و هندسه بسیار نامطمئن دارد.
- ماشین فرسوده یا فرآیند داخلی ناپایدار است.
- تنوع بالا بدون Recipe و مرجعدهی مشخص وجود دارد.
- درب، چاک یا فیکسچر قابلیت کنترل و تأیید ندارد.
- فضای سرویس و مسیر امن برای ربات یا اپراتور کافی نیست.
- زمان فرآیند آنقدر متغیر است که صف ماشینها قابل پیشبینی نیست.
ابتدا فرآیند فعلی را اندازه بگیرید و علت بیکاری، ضایعات یا ریسک را مشخص کنید؛ سپس درباره ربات، کوبات، تغذیه و Layout تصمیم بگیرید.
ربات Machine Tending فقط برای CNC نیست
CNC تراش و فرز
بارگذاری قطعه، کنترل چاک یا فیکسچر، دمش براده، خروج و اندازهگیری. جزئیات تخصصی این کاربرد در راهنمای ربات بارگذار CNC آمده است.
پرس و شکلدهی
تغذیه ورق یا قطعه، کنترل حضور، برداشت محصول و هماهنگی با وضعیت ایمن پرس.
تزریق پلاستیک
برداشت محصول، جداسازی راهگاه، کنترل حفره، خنککاری و انتقال به بازرسی یا بستهبندی.
دستگاه تست
قراردهی قطعه، شروع آزمون، دریافت نتیجه و تفکیک سالم، مشکوک یا مردود.
شستوشو و پرداخت
انتقال بین ماشینها، کنترل زمان ماند، خشککردن و تحویل به مرحله بعد.
دایکست و فرآیند گرم
برداشت قطعه داغ و عملیات جانبی، مشروط به انتخاب تجهیز و حفاظ متناسب با خطر و محیط.
سیکل واقعی را پیش از انتخاب ربات قدمبهقدم بنویسید
- دریافت قطعه خام: حضور، مدل و جهت صحیح قطعه در منبع تغذیه تأیید میشود.
- بررسی آمادهبودن ماشین: پایان فرآیند، توقف حرکت خطرناک و مجوز ورود ربات کنترل میشوند.
- بازکردن درب یا حفاظ: فرمان صادر و رسیدن کامل به موقعیت باز تأیید میشود.
- برداشت قطعه نهایی: ربات قطعه را میگیرد و گرفتن موفق را با حسگر مناسب کنترل میکند.
- تمیزکاری و بارگذاری: نشیمن یا فیکسچر بررسی و قطعه خام با جهت و عمق درست قرار میگیرد.
- قفلکردن و شروع: چاک، گیره، درب، خروج ربات و اجازه سیکل به ترتیب تأیید میشوند.
- تحویل محصول: قطعه به بافر، شستوشو، گیج، دوربین یا ایستگاه بعد منتقل میشود.
- مدیریت نتیجه: زمان، Recipe، وضعیت تست و علت هر توقف ثبت میشوند.
یک ربات، چند ماشین یا کوبات؛ انتخاب به سیکل و ریسک وابسته است
| معماری | تناسب احتمالی | پرسش تصمیمساز |
|---|---|---|
| یک ربات و یک ماشین | فرآیند سریع، خط بحرانی یا یک ماشین گلوگاه | زمان بیکاری ماشین چه سهمی از سیکل دارد؟ |
| یک ربات و چند ماشین | زمان فرآیند طولانیتر و امکان ایجاد بافر | در بدترین همزمانی، کدام ماشین منتظر میماند؟ |
| سلول ربات صنعتی | سرعت، Payload، Reach یا خطر فرآیند بالاتر | فنس و Layout چه اثری بر هزینه کل و ظرفیت دارند؟ |
| سلول کوبات | تنوع محصول، جابهجایی یا تعامل برنامهریزیشده اپراتور | سرعت مجاز و خطر ابزار یا ماشین چه محدودیتی ایجاد میکنند؟ |
کوبات بهصورت خودکار به معنی «بدون فنس» نیست. برای مقایسه صحیح، راهنمای کوبات صنعتی را همراه با ارزیابی ریسک همان کاربرد بررسی کنید. در سلول چندماشینه، شبیهسازی ربات و Offline Programming برای Reach، برخورد، صف و زمان سیکل ارزشمند است.
رابط ربات و ماشین باید وضعیت، مجوز و خطا را بدون ابهام تبادل کند
| سیگنال یا وضعیت | کارکرد | سناریوی خطا |
|---|---|---|
| Machine Ready | ماشین در حالت مناسب و آماده تعامل است | حالت دستی، Alarm یا مجوز ناقص |
| Cycle Complete | فرآیند داخلی پایان یافته است | توقف میانسیکل یا پایان کاذب |
| Door Open/Closed | موقعیت کامل درب تأیید میشود | گیرکردن، Timeout یا حسگر متناقض |
| Chuck/Fixture Status | باز یا بستهبودن نگهدارنده کنترل میشود | فشار ناکافی یا قطعه ناقص |
| Robot Clear | ابزار و قطعه از ناحیه ماشین خارجاند | حضور ربات یا وضعیت نامعلوم ارتباط |
| Part/Recipe ID | برنامه و مسیر با مدل محصول هماهنگ میشوند | عدم تطابق قطعه، برنامه یا ابزار |
| Fault/Reset Request | توقف و بازیابی میان کنترلرها هماهنگ میشود | ریست ناخواسته یا ادامه سیکل ناقص |
Interface فقط چند I/O نیست؛ مالک هر وضعیت، Timeout، رفتار هنگام قطع ارتباط، ترتیب بازیابی و حالت دستی باید در ماتریس سیگنال و شرح توالی مستند شوند.
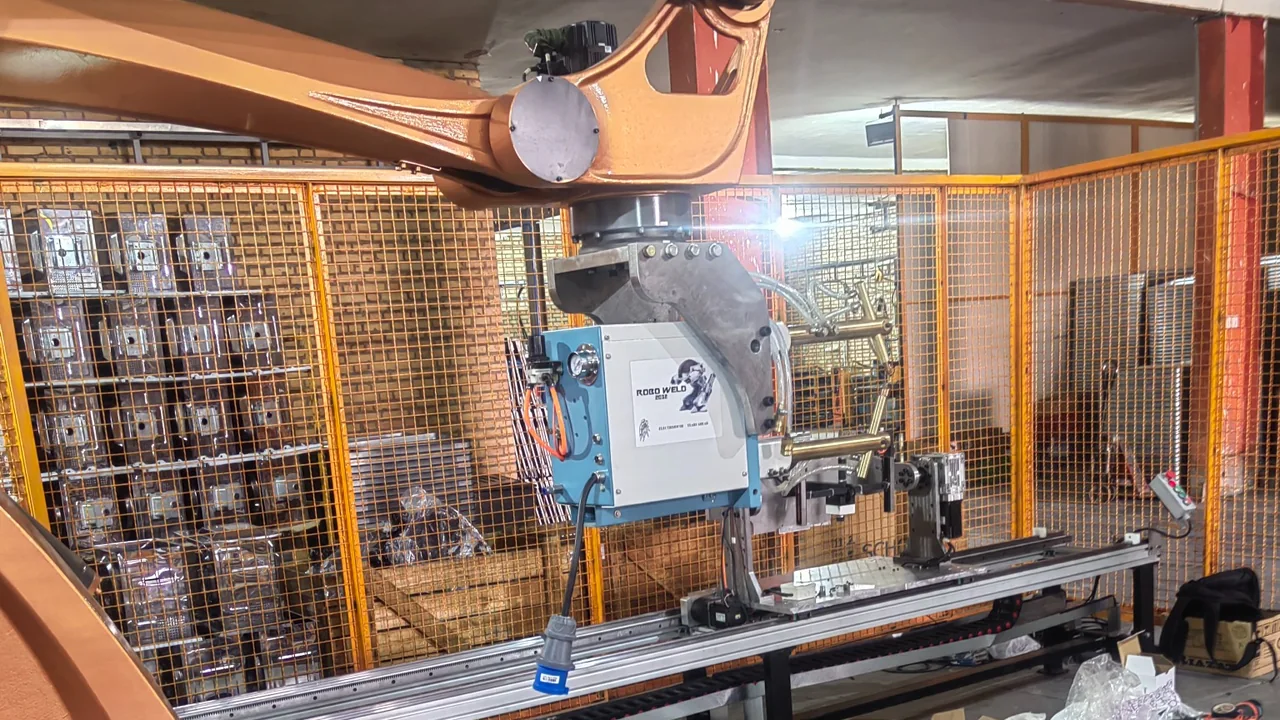
گریپر و منبع تغذیه باید با قطعه واقعی، آلودگی و تغییر مدل آزموده شوند
گریپر
- روغن، براده، رطوبت یا دمای قطعه
- دسترسی محدود داخل چاک یا قالب
- مرکز جرم و اینرسی قطعه و ابزار
- کنترل حضور، دوبلبرداری و گرفتن ناقص
- رفتار قطعه هنگام قطع انرژی یا توقف
- تعویض فک یا ابزار میان مدلهای محصول
تغذیه و خروج
- سینی و پالت مرجعدار
- خشاب یا Stack برای قطعات منظم
- کانوایر با Stopper و سنسور حضور
- فیدر جهتدهی برای قطعات کوچک
- بینایی ماشین برای موقعیت متغیر
- بافر مجزا برای سالم، مشکوک و مردود
انتخاب ابزار را با راهنمای طراحی گریپر ربات صنعتی و برای قطعات با جهت نامعلوم با صفحه بینایی ماشین تکمیل کنید.
زمان سیکل را از دید ماشین اندازه بگیرید، نه فقط سرعت حرکت ربات
اگر ماشین گلوگاه است، کاهش چند ثانیه از زمان بازبودن درب یا تعویض قطعه میتواند مهمتر از افزایش سرعت مسیر دور از ماشین باشد. زمانها باید از چند سیکل واقعی و همراه با پراکندگی، توقف کوتاه و تغییر مدل ثبت شوند.
گریپر دوگانه
برداشت قطعه نهایی و بارگذاری قطعه خام را در یک مراجعه ترکیب میکند؛ اما جرم، ابعاد و تداخل ابزار بیشتر میشوند.
همپوشانی عملیات
درب خودکار، آمادهسازی قطعه بعدی و انتقال محصول میتوانند بخشی از انتظار را خارج از پنجره توقف ماشین انجام دهند.
چند ماشین
باید با زمانبندی بدترین حالت، فاصله حرکت، بافر و سیاست اولویت صف شبیهسازی شود؛ میانگین سیکل کافی نیست.
بارگذاری رباتیک چقدر از بیکاری ماشین کم میکند؟
زمانها را از چند سیکل واقعی وارد کنید. خروجی یک مقایسه ایدهآل است و توقف، خطا، تعویض مدل، بافر و کنترل کیفیت باید جداگانه به مدل پروژه افزوده شوند.
سلول فقط قطعه را جابهجا نکند؛ نتیجه هر سیکل را هم مدیریت کند
کنترل حضور
وجود قطعه در گریپر، فیکسچر، خروجی ماشین و بافر با حسگر مناسب تأیید شود.
کنترل نشیمن
براده، پلیسه یا قرارگیری ناقص پیش از بستن چاک یا قالب تشخیص داده شود.
اندازهگیری
گیج، سنسور یا ایستگاه اندازهگیری متناسب با تلرانس و نرخ نمونهبرداری انتخاب شود.
بینایی ماشین
جهت، نوع قطعه، ویژگی ظاهری، کد یا کاملبودن عملیات قابل بررسی است.
تفکیک محصول
مسیر قطعه سالم، مشکوک، نیازمند بازکاری و مردود از قبل تعریف شود.
ثبت داده
Recipe، زمان سیکل، نتیجه آزمون، Alarm و علت توقف برای تحلیل بعدی ذخیره شوند.
ماشین قدیمی ممکن است قابل رباتیکشدن باشد؛ Retrofit باید مستند و قابل بازگشت باشد
- سلامت مکانیکی، پایداری فرآیند و دسترسی قطعه پیش از افزودن ربات بررسی شوند.
- نقشه برق، PLC یا رلهها، وضعیت درب و سیگنالهای پایان سیکل مستند شوند.
- راهکار کنترل درب، چاک یا فیکسچر دارای تأیید وضعیت و Timeout باشد.
- رابط جدید مدار ایمنی داخلی ماشین را دور نزند و خطر جدید ایجاد نکند.
- حالت دستی، تنظیم، تمیزکاری و نگهداری پس از تغییر قابل استفاده باقی بمانند.
- قبل از تغییر نرمافزار یا برق، بکاپ و برنامه بازگشت تهیه و مسئولیتها مشخص شوند.
اگر خود ماشین فرآیند ناپایدار، قطعه یدکی ناموجود یا توقف پرتکرار دارد، ابتدا هزینه اصلاح ماشین با ارزش اتوماسیون مقایسه شود.
قیمت Machine Tending از مجموعه کامل سلول بهدست میآید، نه فقط بازوی ربات
ربات و کنترلر
Payload، Reach، نصب، محیط، گزینههای نرمافزاری و تجهیزات جانبی کنترلر.
گریپر و ابزار
فک یا کاپ، سنسورها، شیرها، Tool Changer، کابل و قطعات در تماس با محصول.
تغذیه و بافر
سینی، خشاب، کانوایر، فیدر، بینایی، بافر خروج و مدیریت قطعه مردود.
تغییرات ماشین
درب خودکار، کنترل چاک یا فیکسچر، PLC واسط، I/O، شبکه و نقشههای اصلاحشده.
ایمنی و مکانیک
پایه، فنس، درب اینترلاک، اسکنر یا پرده نوری و دسترسی اپراتور و تعمیرات.
مهندسی و تحویل
شبیهسازی، طراحی، ساخت، برنامهنویسی، نصب، FAT، SAT، آموزش، مستندات و قطعات یدکی.
پیشنهاد قیمت باید مسئولیت تأمین هر جزء، شرایط تست، توقف نصب، اقلام خارج از دامنه و نحوه پشتیبانی را روشن کند. برای سنجش اقتصادی، صفحه محاسبه ROI اتوماسیون صنعتی را با داده واقعی خط تکمیل کنید.
FAT و SAT باید عملکرد عادی و بازیابی خطا را با قطعه واقعی بسنجند
| آزمون | آنچه باید ثبت شود |
|---|---|
| زمان سیکل | تفکیک زمان فرآیند، انتظار ماشین، سرویس ربات و عملیات جانبی در چند سیکل پیوسته |
| تنوع قطعه | Recipe، تعویض فک یا ابزار، خطای انتخاب مدل و اولین قطعه پس از Changeover |
| گرفتن و قراردهی | قطعه روغنی، گرم یا دارای تلرانس، گرفتن ناقص، دوبلبرداری و افت انرژی |
| ارتباط ماشین | Timeout، قطع شبکه، Alarm ماشین، بازنشدن درب و وضعیت نامطمئن چاک یا فیکسچر |
| کنترل کیفیت | قطعه سالم، مردود و مشکوک، خطای حسگر و پرشدن بافر خروج |
| ایمنی و بازیابی | E-stop، اینترلاک، توقف فرآیند، ریست، ورود مجاز و بازگشت کنترلشده به Auto |
| تحویل فنی | بکاپ، نقشه، ماتریس I/O، برنامه، پارامترها، قطعات یدکی و آموزش نقشها |
عدد ظرفیت یا تولید بدون شرایط آزمون، تعداد سیکل و تعریف توقف قابل پذیرش نیست. معیارها باید پیش از ساخت در قرارداد و پروتکل پذیرش تثبیت شوند.
مرز خطر ربات، ابزار، قطعه و ماشین مشترک است
بازشدن درب میتواند دسترسی همزمان به بازو، چاک، اسپیندل، قالب، قطعه داغ یا انرژی ذخیرهشده ایجاد کند. ارزیابی ریسک باید همه حالتهای تولید، تنظیم، رفع گیر، تمیزکاری و نگهداری را پوشش دهد.
- ماشین تا خروج ربات و تأیید وضعیت تعریفشده شروع نشود.
- ربات در وضعیت نامطمئن درب، چاک، قالب یا فیکسچر وارد ناحیه خطر نشود.
- حفاظ یا مدار ایمنی برای حفظ سیکل تولید دور زده نشود.
- رفع براده، قطعه گیرکرده و سقوط قطعه روش اجرایی و کنترل انرژی داشته باشد.
- ریست از محل قابل مشاهده انجام شود و بهتنهایی حرکت ناخواسته ایجاد نکند.
- تغییر حالت دستی و Auto میان کنترلرها هماهنگ و برای اپراتور قابل فهم باشد.
جزئیات فنس، اینترلاک، توقف و بازیابی در راهنمای ایمنی سلول رباتیک توضیح داده شده است.
برای بررسی فنی و برآورد Machine Tending چه اطلاعاتی آماده کنیم؟
ماشین و فرآیند
- مدل، کنترلر و نقشه یا عکس پلاک ماشین
- فیلم یک سیکل کامل از فاصله امن
- زمان فرآیند و زمان بارگذاری فعلی
- روش کنترل درب، چاک، قالب یا فیکسچر
- فهرست I/O، شبکه و Alarmهای پرتکرار
- محدودیت توقف برای نصب و راهاندازی
قطعه و تولید
- نقشه، وزن و ابعاد قطعه خام و نهایی
- سطح، روغن، براده، دما و محل مجاز گرفتن
- تعداد مدل و روش Changeover
- تیراژ، شیفت و زمان سیکل هدف
- روش ورود مواد و خروج محصول
- معیار کیفیت، بازرسی و رهگیری موردنیاز
ابعاد فضای جلوی ماشین، مسیر اپراتور و لیفتراک و نقاط دسترسی تعمیرات نیز در Layout اولیه ثبت شوند. داده کاملتر، انتخاب معماری و برآورد را قابل اتکاتر میکند.
منابع رسمی برای طراحی و اعتبارسنجی Machine Tending
این فهرست برای مطالعه عمیقتر و کنترل تصمیمهای مهندسی تهیه شده است. متن استانداردهای پولی باید از مرجع رسمی خریداری و در زمان اجرای پروژه با الزامات قانونی محل نصب تطبیق داده شود.
Machine Tending
نمای کلی رسمی معماریهای Machine Tending، تغذیه قطعه، شبیهسازی و یکپارچهسازی کاربرد.
Machine Tending Software
مرجع رسمی درباره مدیریت سیکل، تنظیم ایستگاه، کنترل گریپر، خطا و انتخاب برنامه و قطعه در سلول.
Automated Machine Tending with KUKA Robots
مرور رسمی کاربرد ربات صنعتی و کوبات برای سرویس ماشین با Payloadها و معماریهای مختلف.
Robotic Machine Tending Solutions for CNC
صفحه رسمی کاربرد Machine Tending برای بارگذاری و تخلیه ماشینآلات و تولید پیوسته.
ISO 10218-2:2025 — Industrial robot applications and robot cells
صفحه رسمی استاندارد الزامات ایمنی یکپارچهسازی، راهاندازی، بهرهبرداری و نگهداری سلولهای رباتیک.
پاسخ کوتاه به پرسشهای تصمیمساز
ربات Machine Tending برای چه ماشینهایی قابل اجراست؟
CNC تراش و فرز، پرس، تزریق پلاستیک، دستگاه تست، شستوشو و بسیاری از ماشینهای سیکلی قابل بررسیاند. دسترسی مکانیکی، جریان قطعه، امکان تبادل سیگنال و ایمنی کل ماشین و ربات باید پیش از انتخاب معماری تأیید شوند.
قیمت اجرای Machine Tending چگونه تعیین میشود؟
قیمت فقط به مدل ربات وابسته نیست. گریپر، تغذیه قطعه، فیکسچر، کنترل درب یا چاک، PLC و شبکه، حفاظ، مهندسی، نصب، آموزش و تست پذیرش دامنه هزینه را تعیین میکنند. عدد معتبر پس از بررسی قطعه، سیکل و ماشین اعلام میشود.
آیا ماشین قدیمی را هم میتوان با ربات بارگذاری کرد؟
در بسیاری موارد قابل بررسی است، اما نقشه برق، وضعیت حفاظ و درب، سیگنالهای آماده و پایان سیکل، کنترل چاک یا فیکسچر و توقف ایمن باید ارزیابی شوند. رابط جدید نباید مدار ایمنی ماشین را دور بزند.
آیا یک ربات میتواند به چند ماشین سرویس دهد؟
اگر زمان فرآیند ماشینها، زمان رفتوآمد و سرویس، بافر قطعه و سناریوهای خطا متعادل باشند، ممکن است. تصمیم باید با زمانبندی بدترین حالت و شبیهسازی صف گرفته شود؛ میانگین زمان بهتنهایی کافی نیست.
برای Machine Tending کوبات بهتر است یا ربات صنعتی؟
پاسخ به Payload و Reach، سرعت هدف، فضای نصب، خطر ماشین و ابزار و میزان حضور اپراتور وابسته است. کوبات همیشه بدون حفاظ نیست و ربات صنعتی نیز همیشه پرهزینهتر نیست؛ هزینه کل سلول و ظرفیت قابل تحویل باید مقایسه شوند.
برای امکانسنجی و برآورد Machine Tending چه اطلاعاتی بفرستیم؟
فیلم یک سیکل کامل، مدل ماشین، وزن و ابعاد قطعه خام و نهایی، زمان فرآیند و بارگذاری، روش کنترل درب و فیکسچر، فهرست سیگنالها، تنوع محصول و نقشه یا ابعاد فضای نصب برای بررسی اولیه لازماند.