شبیهسازی ربات صنعتی باید تصمیمهای Layout، Reach، برخورد و سیکل را پیش از ساخت آشکار کند
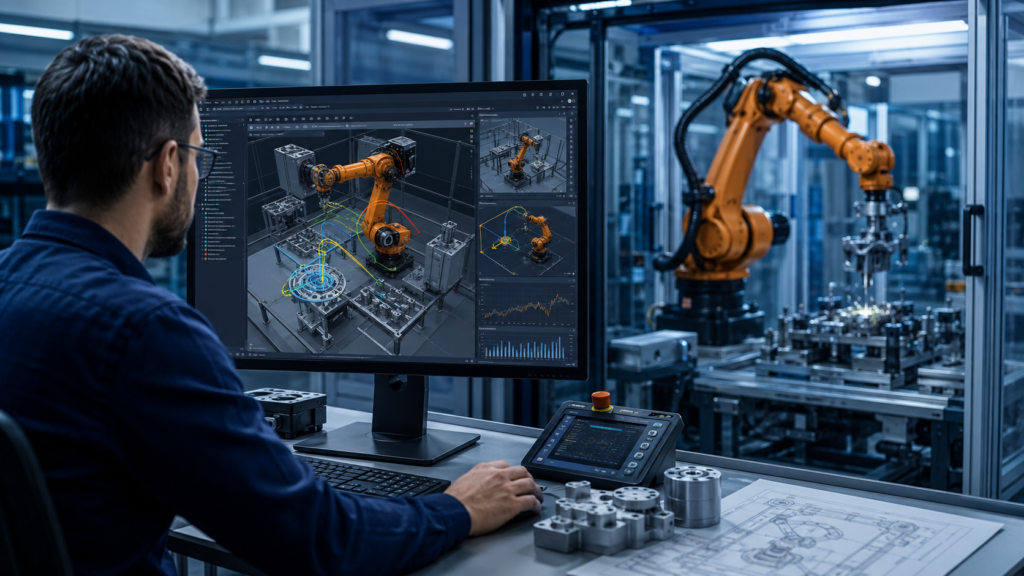
Offline Programming به معنی نوشتن برنامه ربات در محیط مجازی و تولید کد برای کنترلر است؛ اما ارزش اصلی آن فقط تولید کد نیست. مدل سهبعدی میتواند انتخاب ربات، محل نصب، دسترسی ابزار، برخورد، مسیر کابل، پوزیشنر، فنس و زمان سیکل را پیش از ساخت بررسی کند.
مدل مجازی هرگز دقیقتر از داده ورودی نیست. اگر ابعاد پایه، TCP، فریم قطعه، سرعت تجهیزات جانبی یا منطق I/O واقعی نباشند، خروجی شبیهسازی نیز خوشبینانه خواهد بود.
سه سطح متفاوت شبیهسازی را تفکیک کنید
امکانسنجی
بررسی Reach، Payload، محل پایه، فضای اشغال و دسترسی ابزار با مدل ساده.
مهندسی تفصیلی
مدل کامل فیکسچر، کابل، فنس، پوزیشنر، ماشین و توالی سیگنالها.
Offline Programming
تولید برنامه، Frameها، Tool Data، سرعتها و انتقال کنترلشده به ربات واقعی.
مدل سلول باید هندسه و منطق را همزمان نمایش دهد
| لایه مدل | داده لازم | خروجی مورد انتظار |
|---|---|---|
| هندسه | CAD ربات، ابزار، قطعه، فیکسچر و تجهیزات | Reach و برخورد |
| فریمها | Base، Tool، Workobject و نقاط مرجع | قابلیت انتقال برنامه |
| حرکت | سرعت، شتاب، Zone و محدودیت محور | زمان سیکل واقعبینانهتر |
| منطق | I/O، Timeout، خطا و ترتیب تجهیزات | کاهش غافلگیری راهاندازی |
| ایمنی | محدوده خطر، حفاظ و دسترسی سرویس | Layout قابل ارزیابی ریسک |
کالیبراسیون، پل میان برنامه آفلاین و سلول فیزیکی است
تکرارپذیری خوب ربات لزوماً به معنی دقت مطلق خوب نیست. برنامه Teach شده میتواند بارها به یک نقطه برگردد، اما مختصات CAD ممکن است با موقعیت واقعی اختلاف داشته باشد. برای انتقال برنامه، Base Frame، TCP، فریم قطعه و نصب مکانیکی باید اندازهگیری و ثبت شوند.
- تعیین دقیق TCP ابزار
- اندازهگیری Base یا User Frame
- مرجعدهی فیکسچر و قطعه
- کنترل جهت محورهای مختصات
- بررسی نسخه Post Processor
- ثبت Offsetهای اصلاحی
برنامه منتقلشده باید ابتدا در سرعت محدود، حالت کنترلشده و با نقاط Checkpoint آزمون شود. خروجی شبیهسازی مجوز حذف روشهای ایمن راهاندازی نیست.
Cycle Time فقط زمان حرکت بازو نیست
زمانهای حرکتی
- حرکت Joint و Linear
- تغییر پیکربندی
- نزدیکشدن و خروج ایمن
- حرکت پوزیشنر
- تعویض ابزار
زمانهای غیرحرکتی
- گرفتن و رهاسازی
- انتظار I/O
- بازشدن درب یا چاک
- فرآیند جوش، چسب یا تست
- رفع خطا و بافر
برای بهینهسازی، ابتدا گلوگاه واقعی را پیدا کنید. کوتاهکردن مسیر ربات وقتی ماشین، کانوایر یا فرآیند اصلی زمان بیشتری میگیرد، اثر محدودی دارد.
از شبیهسازی فایل قابل تحویل بخواهید، نه فقط یک ویدئو
- مدل سهبعدی نسخهدار سلول
- گزارش Reach و نقاط بحرانی
- گزارش Collision و Clearance
- زمان سیکل با فرضیات ثبتشده
- فهرست Frame و Tool Data
- برنامه یا فایل Post-Processed
- تصاویر Layout و محدوده خطر
- فهرست موارد نیازمند تنظیم در سایت
چه چیزهایی بدون تست واقعی قابل تضمین نیستند؟
- تلرانس ساخت و نصب واقعی تجهیزات
- انعطاف کابل و Dress Pack در همه مسیرها
- لغزش، تغییر شکل یا آلودگی قطعه
- تأخیر واقعی شبکه و تجهیزات قدیمی
- رفتار اپراتور و زمان بارگذاری دستی
- کیفیت فرآیند مانند جوش یا چسب
آیا Offline Programming برای این پروژه ارزش دارد؟
زمانی که توقف خط، دسترسی یا تنوع بالا باشد، آمادهسازی آفلاین میتواند ریسک راهاندازی را کاهش دهد.
منابع معتبر و مطالعه بیشتر
این فهرست برای مطالعه عمیقتر و کنترل تصمیمهای مهندسی تهیه شده است.
متن استانداردهای پولی باید از مرجع رسمی خریداری و در زمان اجرای پروژه
با الزامات قانونی محل نصب تطبیق داده شود.
-
Recent Progress on Programming Methods for Industrial Robots
— Robotics and Computer-Integrated Manufacturing, 2012 — مرور روشهای برنامهنویسی آنلاین، آفلاین، مبتنی بر CAD و روشهای نوین آموزش ربات. -
Tools for Robotics in SME Workcells: Calibration and Registration
— NISTIR 8093, 2015 — توضیح چالشهای کالیبراسیون و Registration که برای انتقال برنامه از مدل مجازی به سلول واقعی حیاتیاند. -
Programming of Industrial Robots Using Virtual Reality and Digital Twins
— Applied Sciences, 2020 — نمونهای از استفاده محیط مجازی و Digital Twin برای برنامهنویسی و اعتبارسنجی ایستگاه رباتیک. -
Optimizing Cycle Time of Industrial Robotic Tasks
— Robotics, 2022 — نشان میدهد ترتیب نقاط و پیکربندیهای ربات چگونه بر زمان سیکل اثر میگذارند و با شبیهسازی قابل بهینهسازیاند. -
Efficiently Improving and Quantifying Robot Accuracy In Situ
— NIST / Journal of Manufacturing Science and Engineering, 2019 — بر اهمیت اندازهگیری و اصلاح دقت موقعیت برای کاربردهای نیازمند تطبیق مدل و واقعیت تمرکز دارد.
پاسخ کوتاه به پرسشهای تصمیمساز
آیا برنامهنویسی آفلاین جای راهاندازی حضوری را میگیرد؟
خیر. OLP بخش بزرگی از برنامه و بررسی برخورد را جلو میاندازد، اما کالیبراسیون سلول، تنظیم ابزار، اصلاح تلرانس ساخت و تست ایمنی در محل همچنان لازم است.
برای OLP حتماً مدل سهبعدی دقیق لازم است؟
هرچه دقت مدل، فریمها و ابعاد نصب بیشتر باشد، انتقال برنامه قابل اتکاتر میشود. برای امکانسنجی اولیه مدل ساده کافی است، اما برنامه تولید به داده دقیقتر نیاز دارد.
شبیهسازی زمان سیکل چقدر دقیق است؟
دقت به مدل دینامیکی، سرعتها، شتابها، زمان I/O، انتظار تجهیزات و منطق واقعی برنامه بستگی دارد. نتیجه باید پس از راهاندازی با سیکل واقعی اعتبارسنجی شود.
چه خطاهایی بعد از انتقال برنامه رخ میدهد؟
اختلاف Base و Tool Frame، تلرانس نصب، TCP نادرست، مدل ناقص کابل و فیکسچر و تفاوت نسخه نرمافزار از خطاهای رایج هستند.
OLP برای پروژه کوچک هم ارزش دارد؟
اگر توقف خط پرهزینه، دسترسی پیچیده، چند مدل محصول یا ریسک برخورد بالا باشد، حتی پروژه کوچک میتواند از شبیهسازی و آمادهسازی برنامه سود ببرد.