ایمنی سلول رباتیک با خرید فنس تمام نمیشود؛ نتیجه یک فرآیند مهندسی و اعتبارسنجی است
سلول رباتیک شامل بازو، ابزار، قطعه، فیکسچر، ماشینهای جانبی، انرژیهای پنوماتیک و الکتریکی، نرمافزار و انسان است. خطر میتواند از حرکت برنامهریزیشده، خطای کنترل، افتادن قطعه، حرکت ماشین مجاور، انرژی ذخیرهشده یا روش غلط بازیابی ناشی شود.
استانداردهای ISO 10218 در سال 2025 بهروزرسانی شدهاند. متن کامل استاندارد باید از مرجع رسمی تهیه شود و طراحی با قوانین، الزامات مشتری و شرایط محل نصب تطبیق داده شود.
ابتدا محدوده ماشین و استفاده قابل پیشبینی را تعریف کنید
- حالت تولید خودکار
- بارگذاری و تخلیه دستی
- Teach و تنظیم
- رفع گیر و بازیابی خطا
- تعویض ابزار و مصرفی
- نظافت و نگهداری
- خطای برق، هوا و شبکه
- استفاده نادرست قابل پیشبینی
ارزیابی ریسک فقط برای سیکل عادی نیست. بسیاری از مواجههها هنگام توقف، ورود برای رفع گیر یا بازگشت خط به تولید رخ میدهند.
چرخه شناسایی خطر و کاهش ریسک
- تعیین حدود ماشین: افراد، حالتها، مواد، محیط و چرخه عمر.
- شناسایی خطر: مکانیکی، الکتریکی، حرارتی، صدا، مواد، ارگونومی و کنترل.
- برآورد ریسک: شدت آسیب، احتمال مواجهه و امکان اجتناب.
- ارزیابی ریسک: تعیین اینکه کاهش بیشتر لازم است یا نه.
- کاهش ریسک: طراحی ذاتاً ایمن، حفاظ فنی و اطلاعات/روش کار.
- تکرار و ثبت: پس از هر تغییر، ریسک باقیمانده دوباره بررسی شود.
تجهیز حفاظتی باید با سناریوی دسترسی و فاصله خطر انتخاب شود
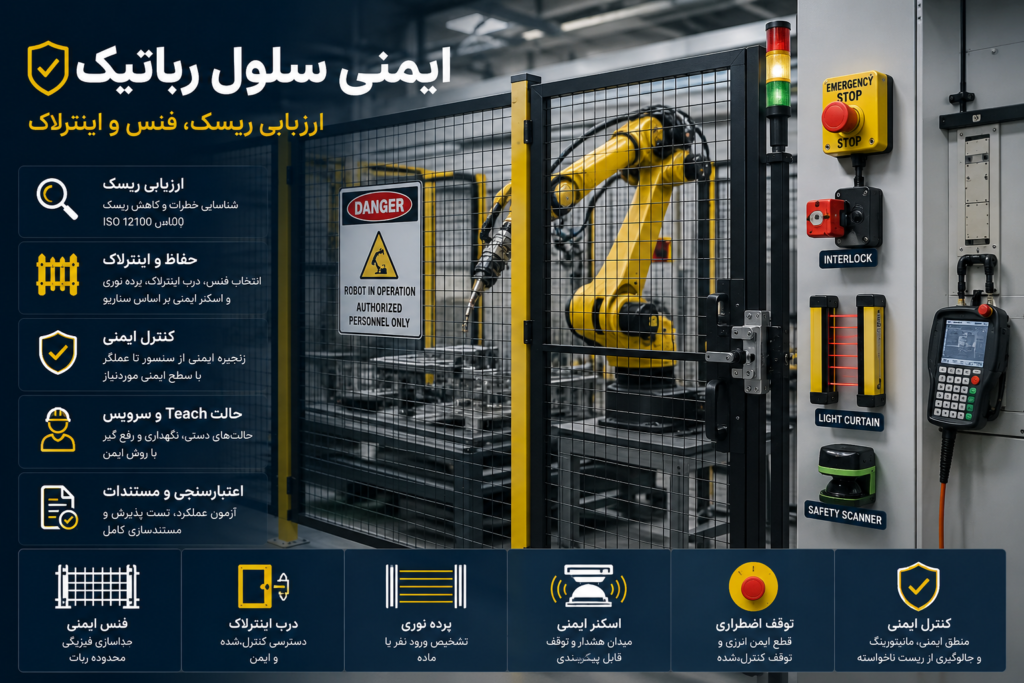
| راهکار | کاربرد عمومی | نکته مهندسی |
|---|---|---|
| فنس ثابت | جداکردن فیزیکی محدوده ربات | ارتفاع، فاصله، بازشو و امکان دسترسی زیر یا بالای آن |
| درب اینترلاک | دسترسی کنترلشده برای اپراتور و سرویس | قفل حفاظ در صورت طولانیبودن زمان توقف |
| پرده نوری | ورود مواد یا نفر بدون مانع فیزیکی | فاصله نصب بر اساس زمان توقف کل سیستم |
| اسکنر ایمنی | میدانهای هشدار و توقف قابل پیکربندی | بازتاب، مانع و تغییر Layout باید بررسی شود |
| دو دستی و Enable | عملیات خاص و کنترلشده | جایگزین عمومی فنس یا ارزیابی ریسک نیست |
| Safe Motion | محدودیت سرعت، موقعیت یا فضای حرکت | نیازمند پیکربندی و Validation مناسب است |
زنجیره ایمنی از حسگر تا عملگر باید بهصورت کامل طراحی شود
اینترلاک درب، منطق Safety PLC یا رله و قطع گشتاور درایو یک زنجیره هستند. Performance Level یا سطح ایمنی موردنیاز از ارزیابی ریسک به دست میآید و با انتخاب قطعات جداگانه جایگزین نمیشود.
- تشخیص خطای تککاناله یا اتصال کوتاه
- مانیتورینگ کنتاکتور و عملگر
- ریست دستی و کنترلشده
- جلوگیری از Restart ناخواسته
- ثبت علت توقف برای عیبیابی
- مدیریت توقف همه تجهیزات مرتبط
توقف اضطراری اقدام مکمل است و جای حفاظ یا طراحی ایمن را نمیگیرد. نوع توقف و رفتار انرژیهای ذخیرهشده باید برای هر تجهیز تعریف شود.
حالت دستی و سرویس را بهعنوان فرآیند مستقل طراحی کنید
Teach و تنظیم
- حضور فرد داخل فضای خطر
- دید محدود به ابزار و تجهیزات
- حرکت ناخواسته محور خارجی
- سرعت یا Mode اشتباه
- فعالبودن همزمان تجهیزات فرآیندی
نگهداری
- ایزولهکردن انرژیها
- مهار بار و محور گرانشی
- روش ورود و خروج
- بازرسی پیش از ریست
- تحویل کنترل به تولید
ایمنی باید آزمون و مستند شود
- نقشه مدار و فهرست I/O ایمنی
- محاسبه یا مستندات PL/SIL
- تست هر حفاظ و اینترلاک
- اندازهگیری زمان توقف در صورت نیاز
- تست قطع سیم و خطای حسگر
- تست ریست و جلوگیری از Restart
- تست حالت Teach و سرویس
- ثبت تغییرات و امضای پذیرش
کدام بخشهای ایمنی هنوز نیاز به بررسی دارند؟
این چکلیست ارزیابی ریسک یا تأیید ایمنی نیست؛ فقط برای آشکارکردن شکافهای رایج پیش از بازبینی مهندسی است.
هر مورد علامتنخورده باید در ارزیابی ریسک بررسی شود.
استانداردها و راهنماهای معتبر ایمنی
این فهرست برای مطالعه عمیقتر و کنترل تصمیمهای مهندسی تهیه شده است.
متن کامل استانداردهای پولی باید از مرجع رسمی تهیه شود و طراحی با
قوانین، الزامات مشتری و شرایط محل نصب تطبیق داده شود.
-
ISO 10218-1:2025 — Robotics — Safety requirements — Part 1: Industrial robots
— International Organization for Standardization, 2025 — الزامات ایمنی مربوط به طراحی ربات صنعتی و اطلاعات لازم برای یکپارچهسازی. -
ISO 10218-2:2025 — Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells
— International Organization for Standardization, 2025 — مرجع اصلی الزامات یکپارچهسازی، راهاندازی، بهرهبرداری و نگهداری کاربردها و سلولهای رباتیک. -
ISO 12100:2010 — Safety of machinery — Risk assessment and risk reduction
— International Organization for Standardization — روش عمومی شناسایی خطر، برآورد و ارزیابی ریسک و انتخاب اقدامات کاهش ریسک در چرخه عمر ماشین. -
ISO 13849-1:2023 — Safety-related parts of control systems
— International Organization for Standardization, 2023 — اصول طراحی بخشهای مرتبط با ایمنی سیستم کنترل و تعیین Performance Level موردنیاز. -
ISO 14119:2024 — Interlocking devices associated with guards
— International Organization for Standardization, 2024 — اصول انتخاب و طراحی اینترلاک حفاظ و کاهش امکان دورزدن قابل پیشبینی آن. -
Industrial Robot Systems and Industrial Robot System Safety
— OSHA Technical Manual — راهنمای عمومی خطرات، اجزای سیستم رباتیک و روشهای کنترلی برای بازرسی و ارزیابی ایمنی.
پاسخ کوتاه به پرسشهای تصمیمساز
آیا نصب فنس بهتنهایی سلول را ایمن میکند؟
خیر. فنس فقط یکی از لایههاست. فاصله ایمن، درب اینترلاک، توقف، ریست، جلوگیری از راهاندازی ناخواسته، دسترسی سرویس و منطق کل تجهیزات باید یکپارچه باشند.
استاندارد اصلی ایمنی ربات صنعتی چیست؟
ISO 10218-1:2025 برای خود ربات صنعتی و ISO 10218-2:2025 برای کاربردها و سلولهای رباتیک چارچوب اصلی را ارائه میکنند. الزامات قانونی و استانداردهای محلی پروژه نیز باید جدا بررسی شوند.
دکمه توقف اضطراری جای حفاظ را میگیرد؟
خیر. توقف اضطراری یک اقدام مکمل برای شرایط اضطراری است و نباید جای طراحی ذاتاً ایمن، حفاظ و کنترل دسترسی را بگیرد.
ریست ایمن چه ویژگی دارد؟
ریست باید از محل قابل مشاهده انجام شود، بهتنهایی حرکت خطرناک ایجاد نکند و پس از اطمینان از خروج افراد و رفع علت توقف، سیستم را آماده راهاندازی کند.
ایمنی حالت Teach چگونه مدیریت میشود؟
دسترسی مجاز، سرعت کاهشیافته، وسیله فعالساز، آموزش اپراتور و روش کار مشخص لازم است. جزئیات باید مطابق تجهیز و ارزیابی ریسک پروژه تعیین شوند.