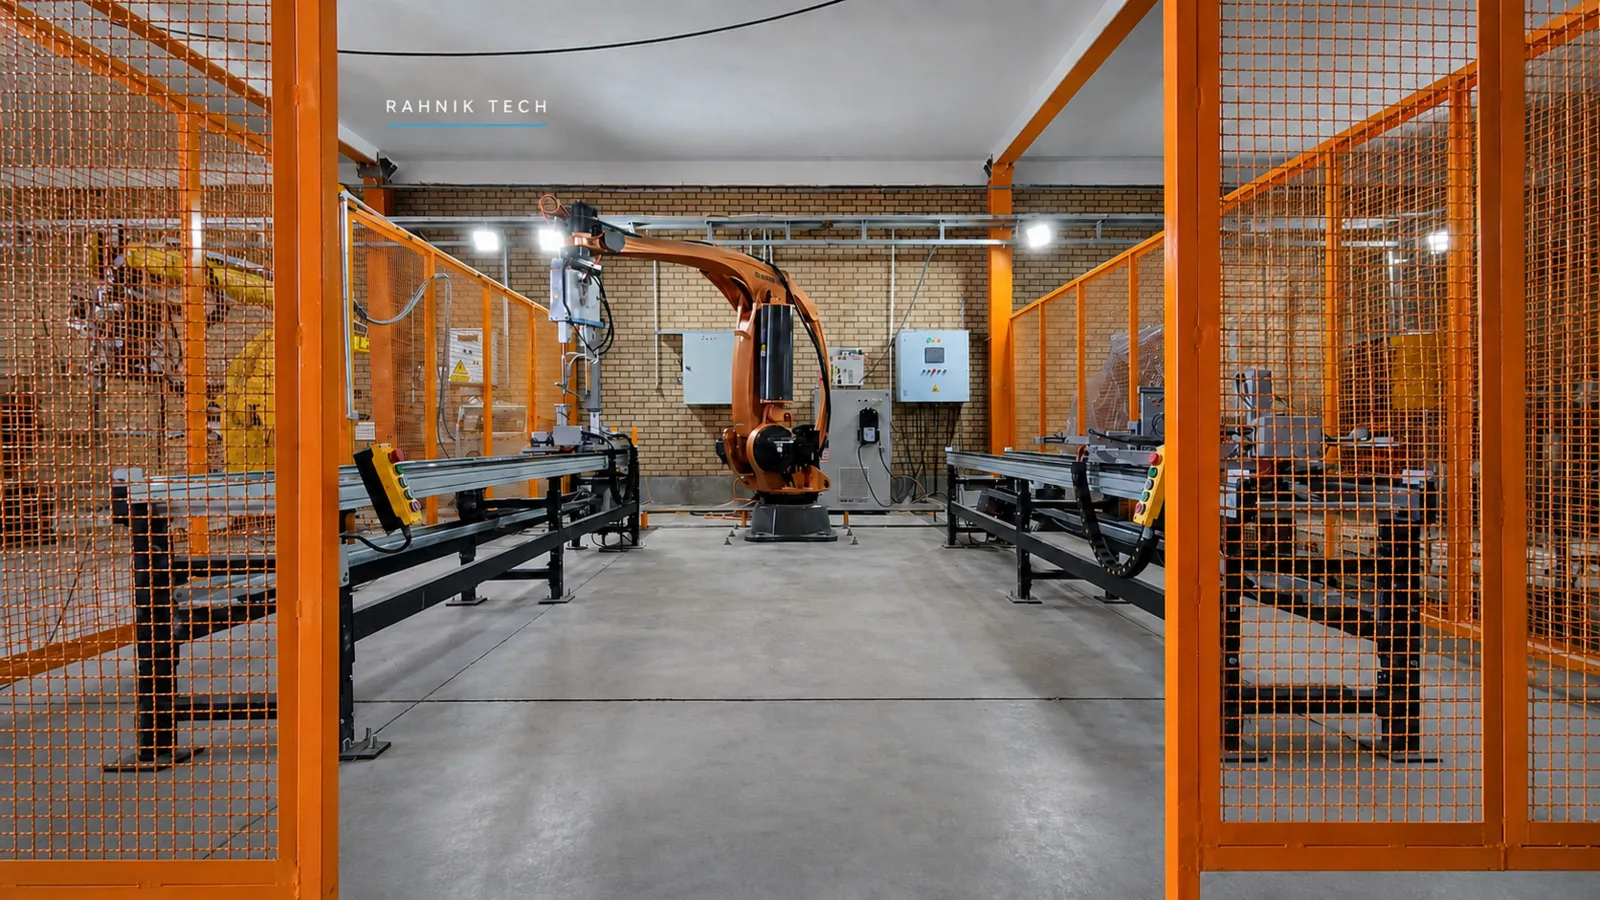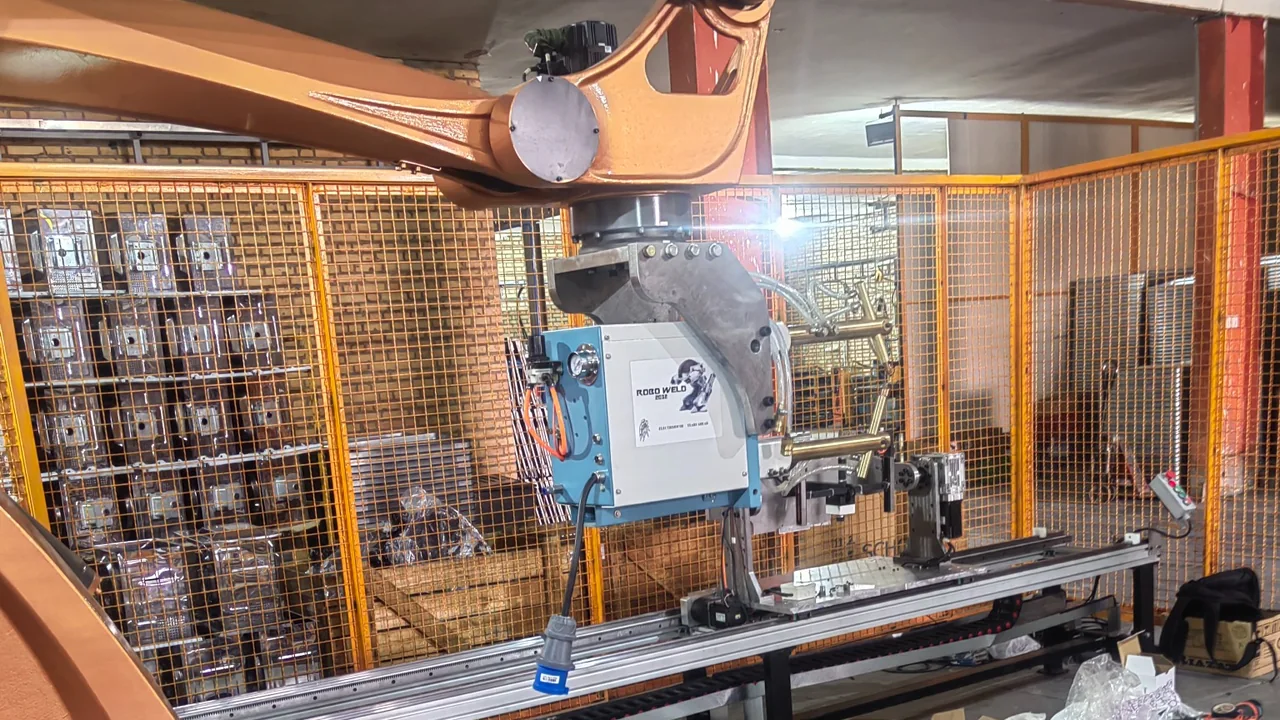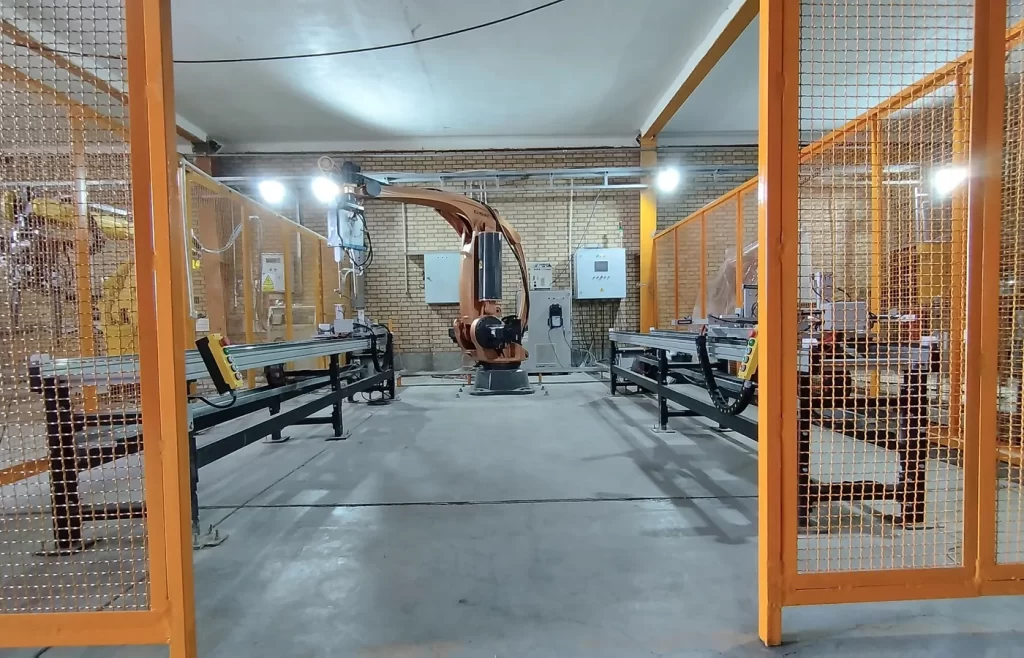
سلول رباتیک یک سیستم کامل است، نه فقط یک بازوی ربات. نتیجه پروژه به هماهنگی ربات، ابزار انتهایی، فیکسچر، تغذیه قطعه، کنترل، ایمنی و نحوه کار اپراتور وابسته است. طراحی مهندسی پیش از ساخت، ریسک تداخل، کمبود دسترسی، زمان سیکل نامناسب و دوبارهکاری را کاهش میدهد.
سلول رباتیک شامل چه اجزایی است؟
- ربات صنعتی و کنترلر آن
- گریپر، ابزار فرآیندی یا End Effector
- جیگ و فیکسچر برای مرجعدهی قطعه
- کانوایر، میز، بافر و سیستم تغذیه قطعه
- PLC، HMI، سنسورها و تجهیزات کنترل حرکت
- تابلو برق، کابلکشی و ارتباطات صنعتی
- فنس ایمنی، درب اینترلاک و توقف اضطراری
- دسترسی اپراتور، تعمیرات و تعویض محصول
شروع طراحی از تعریف فرآیند
قبل از انتخاب مدل ربات باید توالی عملیات مشخص شود: قطعه از کجا وارد میشود، چگونه شناسایی و مرجعدهی میشود، ربات چه حرکتی انجام میدهد، چه تجهیزی منتظر ربات میماند و محصول نهایی چگونه خارج میشود. زمانهای انتظار، خطاهای احتمالی و نقش اپراتور نیز بخشی از تعریف فرآیند هستند.
تحلیل زمان سیکل و ظرفیت
زمان سیکل فقط زمان حرکت بازوی ربات نیست. گرفتن قطعه، اطمینان از Grip، حرکت، عملیات فرآیندی، کنترل کیفیت، آزادکردن قطعه، انتظار ماشین و بازیابی خطا همگی در ظرفیت واقعی مؤثرند. برای تحلیل دقیق، سیکل به مراحل کوچک تقسیم و گلوگاه هر مرحله مشخص میشود.
- کوتاهکردن مسیرهای غیرضروری و بهبود وضعیت مفاصل
- همپوشانی عملیات ربات با ماشین یا کانوایر
- استفاده از گریپر چندگانه در صورت توجیه فنی
- کاهش توقفهای ناشی از ورود نامنظم قطعه
- طراحی منطق بازیابی خطا بدون شروع کامل سیکل
چیدمان، Reach و دسترسی تعمیراتی
جانمایی ربات باید تمام نقاط فرآیند را پوشش دهد و در عین حال وضعیتهای مفصلی نامناسب، تداخل با تجهیزات و نزدیکشدن بیش از حد به محدوده ایمنی را کاهش دهد. فضای سرویس تابلو، تعویض گریپر، دسترسی به سنسورها و خروج قطعه معیوب باید پیش از ساخت در مدل سهبعدی دیده شود.
طراحی گریپر و ابزار انتهایی
گریپر باید با وزن، شکل، جنس، تلرانس، مرکز جرم و شرایط سطح قطعه سازگار باشد. انتخاب پنوماتیک، مکانیکی، وکیوم یا ترکیبی بر اساس آزمایش و تحلیل انجام میشود. سنسور تشخیص قطعه، کنترل فشار یا وکیوم و رفتار امن در قطع انرژی نیز اهمیت دارند.
جیگ و فیکسچر
فیکسچر باید قطعه را با مرجع مشخص، تکرارپذیر و بدون تغییر شکل نگه دارد. نیروهای فرآیند، خطای اپراتور، تعویض مدل و زمان بارگذاری در طراحی لحاظ میشوند. در خطوط چندمحصولی، تعویض سریع و جلوگیری از نصب اشتباه میتواند از توقف و ضایعات جلوگیری کند.
کنترل و یکپارچهسازی
ربات، PLC، HMI، سنسورها، ماشینآلات و تجهیزات ایمنی باید منطق مشترک و قابل عیبیابی داشته باشند. Handshake میان ربات و ماشین، مدیریت Alarm، حالتهای Manual و Auto، شرایط شروع سیکل و نحوه بازیابی توقف باید مستند شوند. برای پروژههای بزرگتر، معماری اتوماسیون صنعتی باید توسعه آینده و ثبت داده را نیز پوشش دهد.
ایمنی سلول رباتیک
محدوده حرکت بازو، ابزار و قطعه باید بهصورت کامل بررسی شود. احتمال پرتاب قطعه، ورود از درب، دسترسی از روی فنس، نقاط گیرکردن و وضعیت تعمیرات در ارزیابی ریسک لحاظ میشوند. فنس، اینترلاک، توقف اضطراری، ریست از محل امن و منطق توقف تجهیزات باید یک سیستم هماهنگ تشکیل دهند.
شبیهسازی پیش از ساخت
شبیهسازی میتواند برای بررسی Reach، تداخل، چیدمان و برآورد زمان سیکل استفاده شود. هدف از شبیهسازی تولید یک تصویر تبلیغاتی نیست؛ باید تصمیمهای فنی مانند محل نصب ربات، وضعیت فیکسچر، مسیر کابلها و دسترسی تجهیزات را پشتیبانی کند.
تست، نصب و تحویل
- FAT: تست عملکرد، سناریوهای خطا، ایمنی و زمان سیکل در محل ساخت.
- نصب: انتقال، تراز، اتصال زیرساخت و هماهنگی با خط موجود.
- SAT: تست با محصول واقعی و شرایط تولید کارخانه.
- آموزش: آموزش اپراتور، تعمیرات و روش بازیابی خطا.
- مستندات: نقشهها، لیست قطعات، نسخه برنامه و دستورالعمل نگهداری.
خدمات طراحی و ساخت سلول رباتیک راه نیک
راه نیک پروژه را از امکانسنجی و طراحی مفهومی تا طراحی تفصیلی، ساخت، برنامهنویسی، نصب و راهاندازی پیش میبرد. انتخاب دامنه همکاری بر اساس نیاز کارخانه انجام میشود و هدف، تحویل سلولی ایمن، قابل نگهداری و متناسب با ظرفیت واقعی تولید است.
پرسشهای متداول طراحی سلول رباتیک
آیا میتوان از ربات یا تجهیزات موجود کارخانه استفاده کرد؟
پس از بررسی ظرفیت، Reach، سلامت، کنترلر، ارتباطات و الزامات ایمنی میتوان امکان استفاده مجدد را ارزیابی کرد.
برای شبیهسازی چه اطلاعاتی لازم است؟
مدل یا ابعاد قطعه، ترتیب عملیات، زمان سیکل، مدل تجهیزات موجود و نقشه فضای نصب.
چه زمانی گریپر اختصاصی لازم است؟
وقتی هندسه، تنوع، وزن یا شرایط سطح قطعه با ابزارهای استاندارد سازگار نباشد یا زمان سیکل نیاز به عملکرد ویژه داشته باشد.
آیا آموزش و مستندات در تحویل پروژه قرار میگیرد؟
دامنه تحویل میتواند شامل آموزش اپراتور و تعمیرات، نقشهها، فایلهای پشتیبان و دستورالعمل نگهداری باشد.
مرجع ایمنی یکپارچهسازی سلول
الزامات ایمنی کاربردها و سلولهای رباتیک در ISO 10218-2:2025 تشریح شده است. ارزیابی ریسک واقعی پروژه باید بر اساس فرآیند، ابزار، قطعه و نحوه تعامل اپراتور انجام شود.