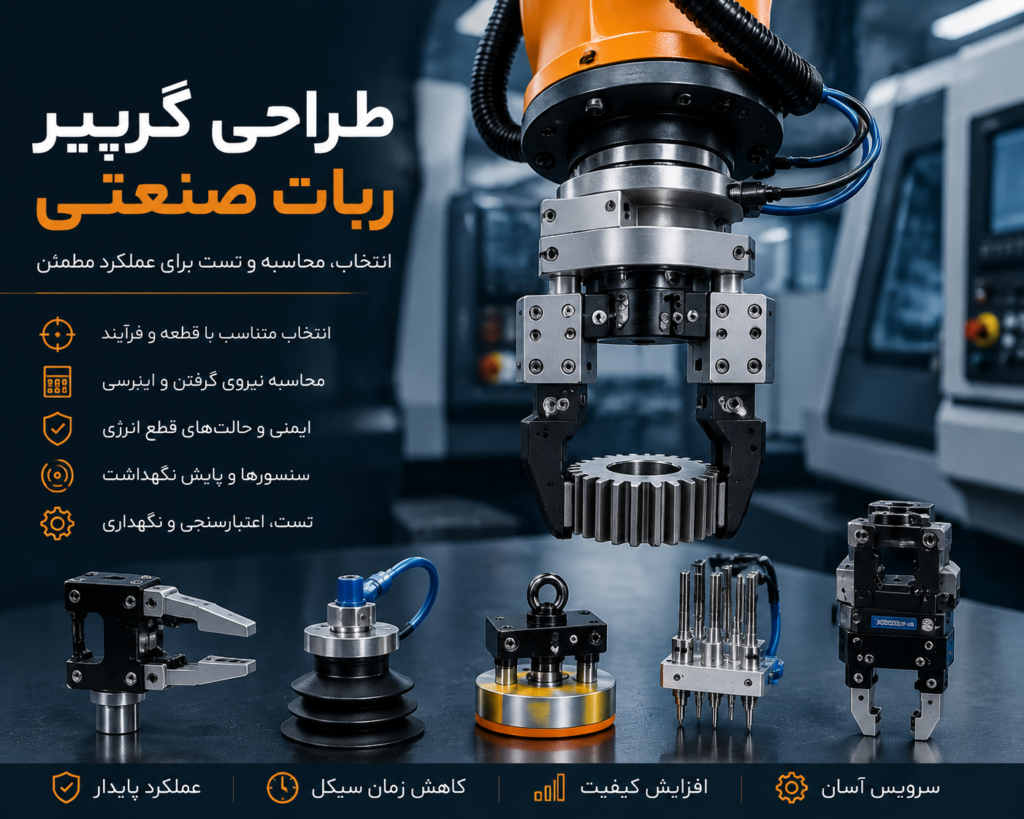
طراحی گریپر ربات صنعتی از قطعه و فرآیند شروع میشود، نه از کاتالوگ پنجه
گریپر واسط واقعی میان ربات و محصول است. حتی رباتی با Payload و Reach مناسب، با گریپر سنگین، بدون سنسور، حساس به آلودگی یا نامناسب برای تلرانس قطعه، به سلول قابل اعتماد تبدیل نمیشود. انتخاب مکانیزم باید هم گرفتن و هم رهاسازی، خطاهای محتمل، زمان سیکل، سرویس و ایمنی را پوشش دهد.
هدف طراحی فقط «بلندکردن قطعه» نیست؛ قطعه باید در تمام مسیر، شتاب، تغییر جهت و توقف اضطراری کنترل شود، بدون آسیب، لغزش یا ایجاد محدودیت غیرضروری برای حرکت ربات.
گریپر روی Payload، زمان سیکل و کیفیت اثر مستقیم دارد
جرم و اینرسی
وزن ابزار و فاصله مرکز جرم از فلنج میتواند سرعت و شتاب مجاز ربات را محدود کند.
تنوع محصول
طراحی انگشت قابل تعویض، تنظیم خودکار یا Tool Changer روی زمان تغییر مدل اثر دارد.
پایداری فرآیند
مرجع گرفتن، کنترل حضور و رهاسازی تکرارپذیر کیفیت ایستگاه بعدی را تعیین میکند.
هیچ خانوادهای برای همه قطعات بهترین نیست
| خانواده | مزیت اصلی | محدودیت بحرانی | کاربرد نمونه |
|---|---|---|---|
| مکانیکی | گرفتن مثبت و قابل حس | نیاز به سطح یا هندسه مناسب تماس | قطعات ماشینکاریشده، شفت و پروفیل |
| وکیوم | ساختار سبک و تماس گسترده | نشتی، سطح متخلخل یا روغنی | ورق، شیشه، کارتن و پنل |
| مغناطیسی | گرفتن سریع فولاد فرومغناطیس | باقیماندن مغناطیس و کنترل قطع انرژی | ورق و قطعات فولادی |
| سوزنی یا نفوذی | گرفتن مواد نرم و متخلخل | امکان آسیب به محصول | پارچه، فوم و عایق |
| ترکیبی | پوشش چند حالت و افزایش اطمینان | وزن، پیچیدگی و نگهداری بیشتر | بستههای متنوع یا فرآیندهای پرریسک |
وزن قطعه تنها ورودی محاسبه نیروی گرفتن نیست
- جرم قطعه و ابزار
- جهت گرانش نسبت به تماس
- حداکثر شتاب و توقف
- ضریب اصطکاک واقعی سطح
- فاصله مرکز جرم تا نقطه گرفتن
- ممان ناشی از قطعه بلند یا نامتقارن
- تلرانس ابعادی و تغییر شکل
- ضریب اطمینان متناسب با خطر
جرم گریپر، آداپتور، کابل و شیرهای متحرک همراه با قطعه باید در Load Data کنترلر وارد شوند. مرکز جرم و ممان اینرسی میتوانند مهمتر از مجموع وزن باشند.
قبل از طراحی حالت عادی، قطع انرژی و افت فشار را تعریف کنید
پرسشهای خرابی
- در قطع برق، قطعه میافتد؟
- در افت فشار وکیوم چه زمانی هشدار میگیریم؟
- قطعه میتواند در مسیر عمومی پرتاب شود؟
- رهاسازی ناخواسته چگونه مهار میشود؟
- پس از توقف اضطراری، بازیابی چگونه است؟
تمهیدات قابل بررسی
- شیر قفلکن یا مخزن ذخیره
- سوئیچ فشار یا Vacuum Sensor
- گیره فنردار یا خودقفلشونده
- مهار ثانویه مکانیکی
- محدودکردن مسیر و سرعت در ناحیه حساس
فرمان بستن، اثبات گرفتن نیست
موقعیت فک
تشخیص باز، بسته یا محدوده قرارگیری قطعه بین انگشتها.
فشار و وکیوم
پایش سطح نگهداشت و زمان رسیدن به آستانه مناسب.
نیرو و گشتاور
برای قطعات حساس یا فرآیندهایی که تماس کنترلشده لازم دارند.
حضور قطعه
سنسور نوری، القایی یا مکانیکی مستقل از فرمان محرک.
شناسه ابزار
کنترل Tool Changer و جلوگیری از اجرای Recipe اشتباه.
تشخیص دوبلبرداری
برای ورق، بسته یا قطعات چسبیده به یکدیگر.
نمونهسازی باید بدترین قطعه و بدترین شرایط را آزمایش کند
- نمونه واقعی: قطعات سالم، مرزی، آلوده و دارای تلرانس حداکثر جمعآوری شوند.
- تست استاتیک: نیروی گرفتن، نشتی، تغییر شکل و پایداری نگهداشت بررسی شود.
- تست دینامیک: شتاب، تغییر جهت، توقف و مسیر واقعی بازسازی شود.
- تست خطا: قطع برق، افت فشار، نبود قطعه و گرفتن ناقص آزمون شود.
- تست دوام: سیکل تکراری، سایش انگشت، فیلتر، کاپ و کابل ارزیابی شود.
- تست سرویس: زمان تعویض مصرفی و دسترسی تعمیرکار اندازهگیری شود.
کدام خانواده گریپر را ابتدا بررسی کنیم؟
این ابزار فقط مسیر بررسی را پیشنهاد میدهد. انتخاب نهایی به تست قطعه، شتاب، ضریب ایمنی و شرایط خرابی نیاز دارد.
پس از انتخاب، دلایل و تستهای لازم نمایش داده میشود.
منابع معتبر و مطالعه بیشتر
این فهرست برای مطالعه عمیقتر و کنترل تصمیمهای مهندسی تهیه شده است.
متن استانداردهای پولی باید از مرجع رسمی خریداری و در زمان اجرای پروژه
با الزامات قانونی محل نصب تطبیق داده شود.
-
Current Designs of Robotic Arm Grippers
— Robotics, 2023 — مرور جامع معماریهای گریپر و مزایا و محدودیتهای روشهای مختلف گرفتن. -
A Statistical Review of Industrial Robotic Grippers
— Robotics and Computer-Integrated Manufacturing, 2018 — تحلیل ویژگیهای گریپرهای صنعتی پنوماتیک دو انگشتی و محدودههای عملکردی آنها. -
Method for Supporting the Selection of Robot Grippers
— Procedia CIRP, 2014 — چارچوب ساختاریافته برای انتخاب گریپر براساس ویژگی قطعه، وظیفه و راهبرد رهاسازی. -
New Classification of Industrial Robotic Gripping Systems
— Scientific Reports, 2024 — گریپر را در ارتباط با قطعه، محیط و تجهیزات تولید تحلیل میکند، نه بهعنوان یک قطعه مستقل. -
Control Methodologies for Robotic Grippers: A Review
— Actuators, 2023 — مرور روشهای کنترل نیرو، موقعیت و بازخورد حسگری در گریپرهای رباتیک.
پاسخ کوتاه به پرسشهای تصمیمساز
برای انتخاب گریپر، وزن قطعه کافی است؟
خیر. شکل، مرکز جرم، شتاب، ضریب اصطکاک، کیفیت سطح، دما، آلودگی، جهت گرفتن، احتمال افتادن و تنوع محصول نیز تعیینکنندهاند.
گریپر وکیوم برای چه قطعاتی مناسب نیست؟
سطوح بسیار متخلخل، روغنی، ناهموار یا دارای نشتی بالا ممکن است وکیوم پایدار ایجاد نکنند. در این شرایط گیره مکانیکی یا راهکار ترکیبی باید بررسی شود.
چرا سنسور حضور قطعه روی گریپر مهم است؟
وجود فرمان بستن به معنی گرفتن موفق قطعه نیست. سنسور مناسب میتواند نبود قطعه، گرفتن ناقص یا افت فشار را قبل از حرکت خطرناک تشخیص دهد.
گریپر دوگانه چه زمانی توجیه دارد؟
وقتی کاهش زمان بازبودن ماشین یا انجام برداشت و بارگذاری در یک مراجعه، ظرفیت را به شکل معنادار بهبود دهد و وزن و اینرسی ابزار از محدوده ربات خارج نشود.
تست پذیرش گریپر شامل چه مواردی است؟
گرفتن همه تنوع قطعات، بدترین تلرانس، شتابهای واقعی، افت فشار یا برق، تشخیص حضور، رهاسازی کنترلشده، دوام و امکان سرویس باید آزمون شوند.