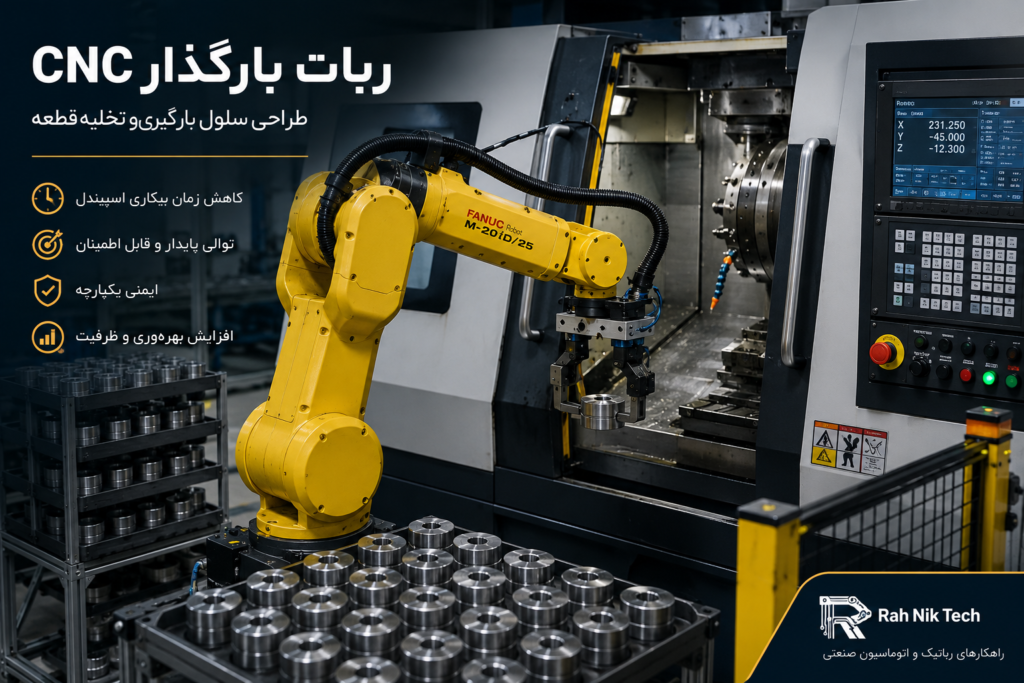
ربات بارگذار CNC زمانی ارزش ایجاد میکند که زمان بیکاری اسپیندل را کم و توالی قطعه را پایدار کند
سلول بارگیری CNC فقط یک Pick and Place نیست. ربات باید با وضعیت ماشین، درب، چاک یا فیکسچر، قطعه خام، قطعه نهایی، براده، خنککار، اندازهگیری و خطاها هماهنگ شود. طراحی موفق، ماشین و ربات را یک سیستم مشترک در نظر میگیرد.
در بسیاری از پروژهها، گریپر دوگانه، تمیزکاری نشیمن و یک رابط مطمئن با CNC از انتخاب مدل ربات مهمترند؛ چون مستقیماً زمان بازبودن درب و نرخ خطای بارگذاری را تعیین میکنند.
معماری سلول بارگذار CNC
منبع قطعه خام
سینی، خشاب، Stack، کانوایر یا بینایی ماشین با ظرفیت متناسب با زمان بدون اپراتور.
گریپر
تک یا دوگانه، مقاوم در برابر روغن و براده، با کنترل حضور و مرجع گرفتن مشخص.
رابط ماشین
Machine Ready، Cycle Complete، Door، Chuck، Alarm و Robot Clear.
تمیزکاری
دمش کنترلشده، تخلیه براده و جلوگیری از نشستن قطعه روی آلودگی.
کنترل کیفیت
گیج، اندازهگیری، بینایی یا تفکیک قطعه مشکوک و معیوب.
ایمنی
مرز مشترک ربات و ماشین، دسترسی سرویس و روش ایمن رفع گیر.
سیکل باید پیش از برنامهنویسی به صورت حالتبهحالت نوشته شود
- دریافت قطعه خام: کنترل نوع و جهت قطعه.
- تأیید پایان ماشینکاری: اسپیندل متوقف و ماشین در وضعیت مجاز باشد.
- بازشدن درب و چاک: فرمان و فیدبک انتهای حرکت ثبت شود.
- برداشت قطعه نهایی: گرفتن تأیید و مسیر خروج بدون برخورد.
- تمیزکاری نشیمن: براده و خنککار اضافی کنترل شود.
- بارگذاری قطعه خام: نشستن کامل قطعه و وضعیت چاک تأیید شود.
- خروج ربات و شروع سیکل: Robot Clear پیششرط استارت ماشین باشد.
- تحویل قطعه: بافر، اندازهگیری، شستوشو یا ایستگاه بعدی.
رابط CNC و ربات باید مالکیت هر وضعیت و Timeout را مشخص کند
| سیگنال | فرستنده | شرط و واکنش |
|---|---|---|
| Machine Ready | CNC | ماشین در Auto، بدون Alarm و آماده پذیرش توالی |
| Cycle Complete | CNC | پایان واقعی فرآیند و توقف حرکت خطرناک |
| Door Open/Closed | ماشین | فیدبک موقعیت؛ نه صرفاً فرمان خروجی |
| Chuck Open/Closed | ماشین | تأیید وضعیت و مدیریت خطای فشار |
| Robot Clear | PLC/Robot | ابزار و قطعه خارج از محدوده حرکت ماشین |
| Part Loaded | Robot | قطعه صحیح، نشسته و گرفتن رها شده باشد |
در صورت قطع ارتباط، خاموشی یا Timeout، هر دو سیستم باید به وضعیت تعریفشده بروند و از شروع خودکار ناخواسته جلوگیری شود.
گریپر باید با روغن، براده و قطعه داغ سازگار باشد
گریپر دوگانه
قطعه نهایی را برداشته و قطعه خام را بدون خروج اضافی از ماشین جایگذاری میکند. نتیجه میتواند کاهش زمان بازبودن درب باشد، به شرط کنترل وزن، اینرسی و تداخل دو قطعه.
تغذیه قطعه
ظرفیت سینی یا خشاب باید با مدت تولید بدون اپراتور هماهنگ باشد. خالیشدن بافر، اختلاط مدل و جهت اشتباه باید سناریوی مشخص داشته باشند.
- سطح گرفتن بدون براده آزاد
- سنسور مستقل حضور قطعه
- کنترل دوبلبرداری
- انگشت قابل تعویض و مرجعدار
- حفاظت شیلنگ و کابل
- رهاسازی کنترلشده در خطا
اندازهگیری و رهگیری را داخل سیکل طراحی کنید
Go/No-Go
کنترل سریع یک ویژگی بحرانی و تفکیک قطعه خارج از محدوده.
اندازهگیری خودکار
ثبت ابعاد و امکان جبران Offset ابزار در صورت پشتیبانی فرآیند.
شستوشو و دمش
آمادهسازی قطعه برای اندازهگیری قابل اعتماد.
کد و Traceability
ثبت Recipe، ماشین، زمان، نتیجه تست و شناسه بچ.
بافر مشکوک
جداکردن قطعهای که نتیجه قطعی ندارد بدون توقف کل خط.
تحلیل توقف
ثبت علت Alarm برای بهبود برنامه و نگهداری.
یک ربات برای چند CNC فقط با تحلیل صف قابل دفاع است
مجموع زمان مراجعه، فاصله بین ماشینها، زمان ماشینکاری، احتمال تغییر سیکل و خطای هر ماشین باید بررسی شود. اگر یک ماشین دیرتر تمام شود یا Alarm دهد، ربات نباید همه ماشینها را قفل کند. بافر و اولویتبندی باید بدترین حالت را پوشش دهند.
اگر طراحی فقط بر میانگین زمان ماشینکاری استوار باشد و پراکندگی واقعی سیکل ثبت نشده باشد، خروجی سلول چندماشینه ممکن است بسیار کمتر از شبیهسازی باشد.
معیارهای پذیرش را قبل از ساخت بنویسید
- زمان سرویس و زمان بیکاری ماشین
- تعداد سیکل پیوسته بدون خطا
- نرخ گرفتن و بارگذاری موفق
- عملکرد همه مدلهای قطعه
- واکنش به خطای درب، چاک و سنسور
- کیفیت تمیزکاری و نشستن قطعه
- تفکیک قطعه مشکوک
- تست حفاظ، توقف و ریست
زمان سرویس ربات با زمان ماشینکاری متعادل است؟
برای یک ربات و یک CNC، زمان سرویس باید از زمان ماشینکاری کوتاهتر باشد. برای چند ماشین، صف و بدترین حالت باید جدا شبیهسازی شود.
منابع معتبر و مطالعه بیشتر
این فهرست برای مطالعه عمیقتر و کنترل تصمیمهای مهندسی تهیه شده است.
متن استانداردهای پولی باید از مرجع رسمی خریداری و در زمان اجرای پروژه
با الزامات قانونی محل نصب تطبیق داده شود.
-
Robotical Automation in CNC Machine Tools: A Review
— International Journal of Advanced Manufacturing Technology / HAL, 2024 — مرور کاربردهای ربات در بارگیری، کنترل کیفیت، پایش و یکپارچهسازی ماشینابزار. -
Best Practices for the Integration of Collaborative Robots into Workcells
— NIST AMS 100-41, 2021 — شامل نمونه امتیازدهی کاربرد Machine Tending و ملاحظات اجرای سلول در کارخانههای کوچک و متوسط. -
Identification of Industrial Robot Arm Work Cell Use Case
— NIST / PHM Society, 2017 — به نقش Compliance و Positioning در کاربردهایی مانند Machine Tending اشاره میکند. -
Industrial Robots in Mechanical Machining: Perspectives and Applications
— Robotics, 2023 — مرور کاربرد ربات در عملیات مرتبط با ماشینکاری و الزامات فنی و دقتی. -
Optimizing Cycle Time of Industrial Robotic Tasks
— Robotics, 2022 — برای درک اثر ترتیب نقاط و پیکربندی ربات بر زمان سیکل سلول مفید است.
پاسخ کوتاه به پرسشهای تصمیمساز
ربات بارگذار CNC برای تراش بهتر است یا فرز؟
هر دو قابل اجرا هستند. شکل قطعه، نوع فیکسچر یا چاک، زمان ماشینکاری، دسترسی درب و نیاز به تمیزکاری تعیین میکند معماری مناسب چیست.
آیا ربات میتواند کیفیت قطعه CNC را کنترل کند؟
میتوان ایستگاه اندازهگیری، گیج، دوربین یا ابزار کنترلی اضافه کرد؛ اما روش اندازهگیری باید با تلرانس، نرخ نمونهبرداری و شرایط آلودگی سازگار باشد.
برای CNC قدیمی چه سیگنالهایی لازم است؟
حداقل وضعیت آماده، پایان سیکل، درب، چاک یا فیکسچر، شروع سیکل و توقف ایمن باید تعریف شود. گاهی رابط رلهای یا PLC واسط برای یکپارچهسازی لازم است.
گریپر دوگانه همیشه بهتر است؟
نه. وزن و اینرسی بیشتر، فضای حرکت و هزینه ابزار را افزایش میدهد. وقتی کاهش زمان تعویض قطعه ارزش ظرفیت کافی ایجاد کند، گریپر دوگانه توجیه دارد.
یک ربات چند دستگاه CNC را پوشش میدهد؟
پاسخ از نسبت زمان ماشینکاری به زمان سرویس، فاصله ماشینها، بافر، نرخ خطا و اولویتبندی به دست میآید و باید با تحلیل بدترین حالت محاسبه شود.