ربات پالتایزر برای چیدمان کارتن، کیسه، گالن و محصول روی پالت
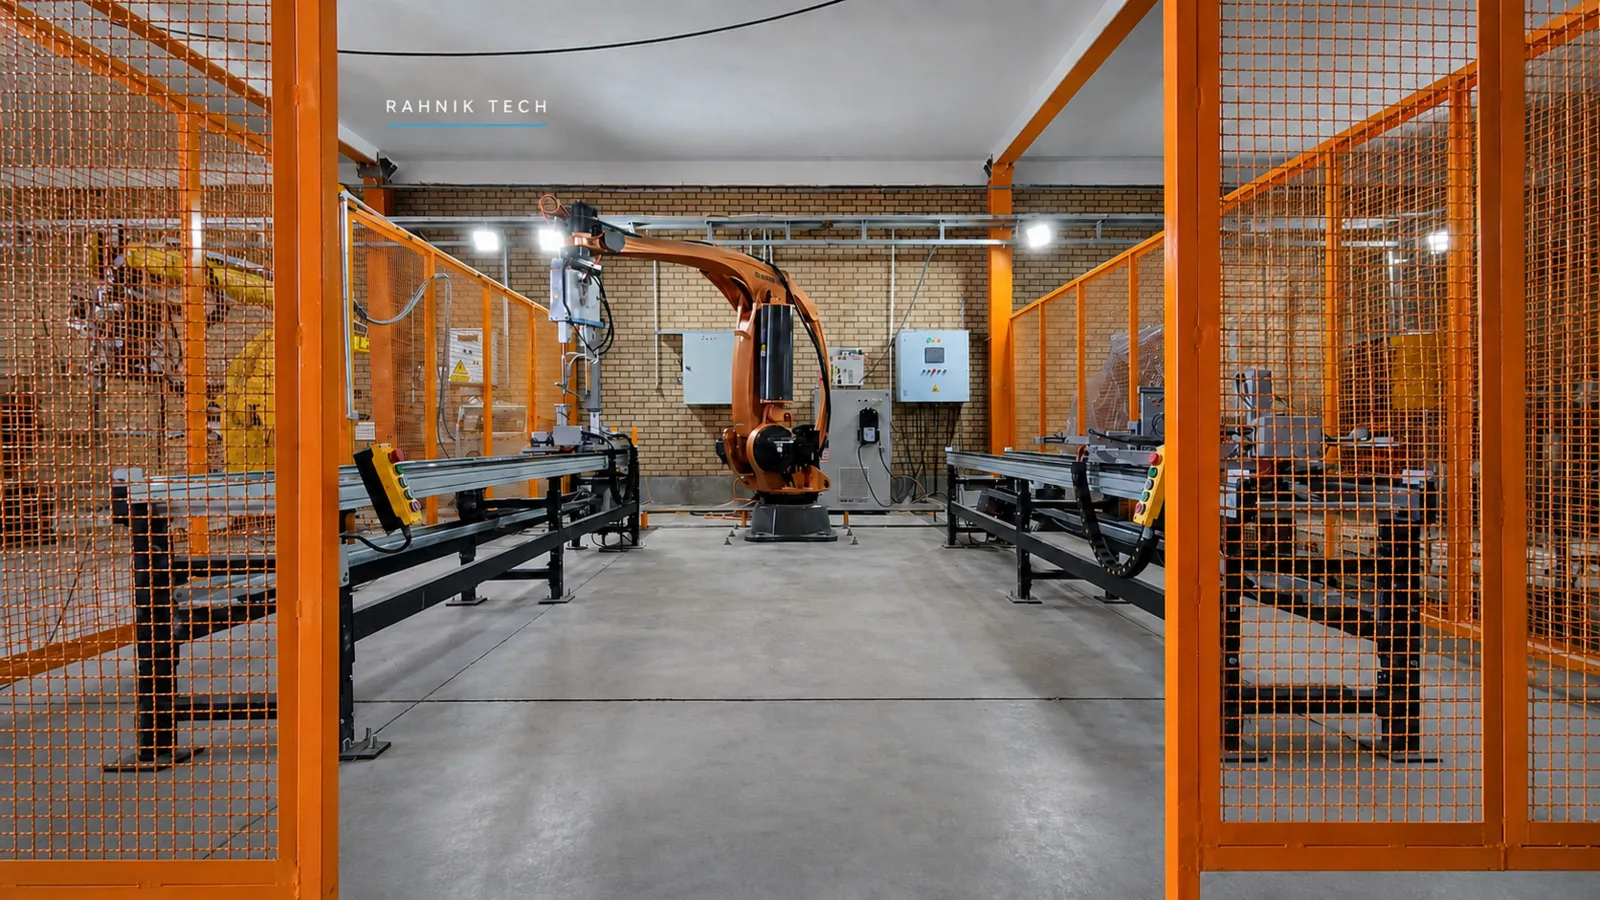
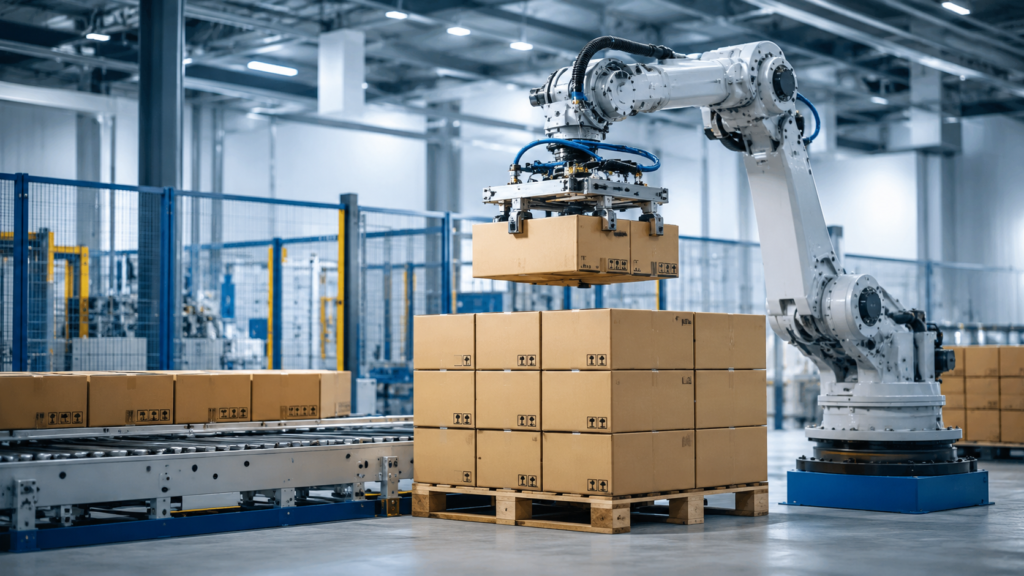
ربات پالتایزر یا پالتچین، محصول را از کانوایر دریافت میکند و طبق الگوی تعریفشده روی پالت میچیند. طراحی موفق فقط حرکت بازو نیست؛ نوع محصول، کیفیت بستهبندی، تعداد در دقیقه، ارتفاع پالت، گریپر، تأمین پالت خالی، خروج پالت پر، مسیر لیفتراک و ایمنی یک سیستم واحد هستند.
راهکار مناسب باید ظرفیت واقعی خط را پاسخ دهد، به محصول آسیب نزند، تغییر SKU و Recipe را مدیریت کند و برای توقف، کمبود پالت یا محصول افتاده روش بازیابی مشخص داشته باشد. قیمت پروژه نیز پس از تعیین همین دادهها، تعداد خطوط و دامنه کانوایر و ایمنی برآورد میشود.
چهار گروه داده، معماری پالتایزینگ را تعیین میکنند
مشخصات محصول
وزن، ابعاد، مرکز جرم، مقاومت بستهبندی، اصطکاک سطح و نشتی احتمالی وکیوم.
ظرفیت خط
محصول در دقیقه، الگوی ورود، توقفهای کانوایر و احتمال تجمع.
پالت و الگو
ابعاد پالت، ارتفاع نهایی، تعداد لایه، جهت محصول و نیاز به ورق بینلایه.
لجستیک و فضا
تأمین پالت، خروج بار، مسیر لیفتراک، فنس و دسترسی اپراتور.
نوع سیستم پالتایزر با ظرفیت و تنوع محصول انتخاب میشود
| راهکار | مناسب برای | عامل اصلی طراحی |
|---|---|---|
| یک خط و یک پالت | محصول ثابت و ظرفیت متوسط | تعویض پالت و بافر زمان تعویض |
| چند خط ورودی | چند محصول یا چند دستگاه بستهبندی | صفبندی، تداخل سیکل و ظرفیت تجمعی |
| دو یا چند موقعیت پالت | تولید پیوسته یا تفکیک SKU | Reach، ایمنی برداشت و مدیریت پالت پر |
| برداشت چندتایی یا لایهای | ظرفیت بالا و محصول همشکل | وزن گریپر، همراستایی و پایداری بسته |
| سلول منعطف چندمحصولی | تنوع SKU و تغییر برنامه تولید | گریپر منعطف، Recipe و اعتبارسنجی محصول |
گریپر باید محصول را سریع بگیرد، اما به آن آسیب نزند
| نوع محصول | راهکار قابل بررسی | داده بحرانی |
|---|---|---|
| کارتن بسته و نسبتاً صلب | وکیوم، گیره جانبی یا ترکیبی | کیفیت سطح، وزن و مقاومت کارتن |
| کیسه | شاخکی، گیره فرمپذیر یا ترکیبی | افتادگی، مرکز جرم و خطر پارگی |
| سطل یا گالن | گیره مکانیکی روی لبه، بدنه یا دسته | تلرانس ظرف و استحکام نقطه گرفتن |
| محصول چندتایی | گریپر چندخانه یا برداشت لایهای | فاصله، همراستایی و ظرفیت ربات |
| محصول متنوع | گریپر منعطف یا تعویض ابزار | زمان تعویض و دامنه ابعاد |
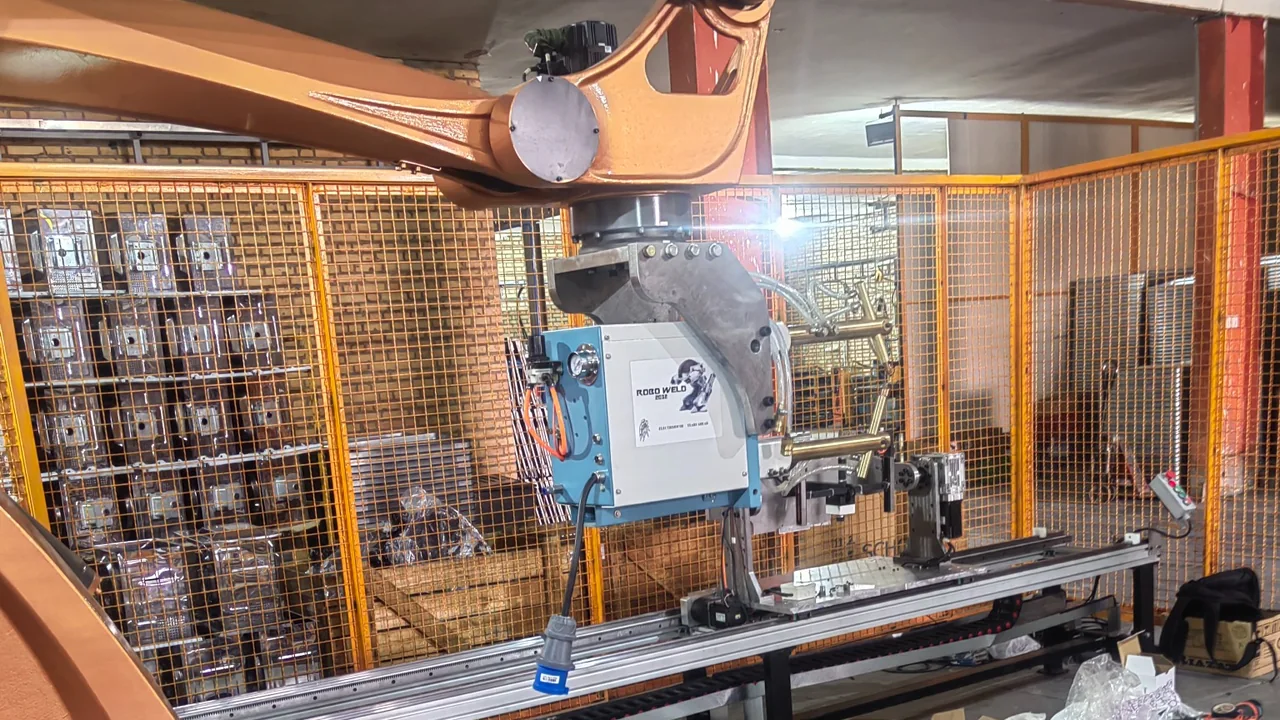
وزن گریپر بخشی از Payload ربات را مصرف میکند. سنسور حضور محصول، افت وکیوم، فشار و وضعیت فک باید در منطق خطا دیده شوند. برای طراحی مکانیزم اختصاصی، صفحه جیگ، فیکسچر و تجهیزات خط مرتبط است.
الگوی پالت باید هندسه، حمل و مصرف انبار را پاسخ دهد
- سطح پوشش پالت و بیرونزدگی محصول کنترل شود.
- جهت بستهها با مقاومت کارتن و مسیر حمل هماهنگ باشد.
- قفلشدن لایهها در برابر لغزش بررسی شود.
- حداکثر ارتفاع با پایداری و محدودیت حمل سازگار باشد.
- ورق بینلایه یا پد بالایی در صورت نیاز وارد سیکل شود.
- الگوی هر SKU بهصورت Recipe قابل انتخاب باشد.
الگویی که در نرمافزار هندسی درست به نظر میرسد باید با محصول واقعی، کیفیت بستهبندی و شرایط جابهجایی کارخانه نیز آزمایش شود.
دورترین گوشه و بالاترین لایه، نقاط تصمیمساز هستند
ربات باید از محل برداشت تا تمام نقاط پالت با جهتگیری گریپر برسد. ارتفاع نهایی، فاصله چند پالت، محل کانوایر، پایه ربات و فضای فنس روی Reach واقعی اثر دارند. انتخاب مدل باید پس از تعریف Layout و محاسبه بار کامل انجام شود.
ربات مفصلی عمومی
برای تنوع کاربرد، چیدمان پیچیده یا نیاز به جهتگیری بیشتر مناسبتر است.
ربات اختصاصی پالتایزینگ
در کاربردهای مشخص میتواند سرعت و محدوده کاری مطلوبی ایجاد کند؛ اما محدودیت محور و جهتگیری باید بررسی شود.
برای تبدیل وزن و فاصله به معیار انتخاب، راهنمای Payload و Reach ربات صنعتی را ببینید.
پالت خالی و پالت پر بخشی از ماشین هستند
تأمین پالت خالی
دستی، استکر پالت، کانوایر یا ترکیبی همراه با تشخیص حضور و جهت.
خروج پالت پر
کانوایر، رولر، زنجیر یا برداشت لیفتراک با ناحیه امن مشخص.
بافر محصول
جلوگیری از توقف فوری خط در تعویض پالت یا وقفه کوتاه.
کمبود مواد
منطق توقف، هشدار و راهاندازی دوباره بدون برهمزدن الگو.
ورق بینلایه
انبارش، جداسازی، تشخیص دوبل و زمان اضافهشده به سیکل.
بستهبندی نهایی
ارتباط با استرچپیچ، تسمهکش، لیبل یا سیستم رهگیری.
تنوع محصول باید در Recipe، گریپر و کنترل خطا دیده شود
- شناسه محصول: انتخاب دستی کنترلشده، بارکد یا ارتباط با خط بالادست.
- Recipe: الگو، ارتفاع لایه، نقاط برداشت و پارامترهای گریپر.
- اعتبارسنجی: جلوگیری از انتخاب الگوی ناسازگار با پالت یا محصول.
- تغییر مکانیکی: تنظیم راهنما، فک، وکیوم یا تعویض ابزار در صورت نیاز.
- بازیابی: ادامه صحیح لایه پس از توقف، کمبود محصول یا خروج اضطراری.
شبیهسازی باید زمانهای غیرحرکتی را هم ببیند
زمان باز و بستهشدن گریپر، تأیید سنسور، انتظار کانوایر، ورود ورق بینلایه، تعویض پالت و فاصله ایمن بخشی از سیکل هستند. یک مدل ظرفیت خوب، سناریوی متوسط و بدترین حالت را جدا بررسی میکند.
اگر یکی از اجزا ظرفیت پایینتری داشته باشد، افزایش سرعت ربات بهتنهایی خروجی خط را بیشتر نمیکند.
قیمت ربات پالتایزر از چه اجزایی ساخته میشود؟
ربات و کنترلر
Payload، Reach، سرعت، تعداد محور، وضعیت نو یا کارکرده و گزینههای نرمافزاری.
گریپر
وکیوم، مکانیکی، شاخکی، چندخانه یا لایهای همراه با سنسور و شیرآلات.
کانوایر و پالت
توقف محصول، بافر، استکر پالت خالی، خروج پالت پر و ورق بینلایه.
کنترل و ایمنی
PLC، HMI، Recipe، فنس، اینترلاک، اسکنر و هماهنگی با لیفتراک.
مهندسی و اجرا
شبیهسازی، طراحی، ساخت، برنامهنویسی، نصب، تست ظرفیت و آموزش.
توسعه آینده
افزودن SKU، خط دوم، لیبل، استرچپیچ یا اتصال به سیستم رهگیری.
وزن و ابعاد محصول، تعداد در دقیقه، ابعاد و ارتفاع پالت، الگوی چیدمان، تعداد خطوط ورودی و نقشه فضای نصب را ارسال کنید. بدون این دادهها مقایسه عدد قیمت قابل اتکا نیست.
ورودی پالت و مسیر لیفتراک، نقاط ویژه ارزیابی ریسک هستند
- بازشوهای ورود و خروج نباید مسیر مستقیم ورود نفر به محدوده خطر ایجاد کنند.
- برداشت لیفتراک باید با وضعیت ربات و کانوایر هماهنگ باشد.
- رفع محصول افتاده یا پالت گیرکرده روش ایمن و قابل اجرا داشته باشد.
- ریست سیستم باید از محل قابل مشاهده و پس از بررسی محدوده انجام شود.
- حالت دستی و تعمیرات نباید منطق حفاظها را مبهم کند.
برای بررسی اولیه چه چیزهایی ارسال شود؟
- نمونه یا تصویر هر محصول و بستهبندی
- وزن و ابعاد و محدوده تغییرات
- تعداد محصول در دقیقه برای هر SKU
- ابعاد پالت و ارتفاع نهایی
- تمام الگوهای چیدمان موردنیاز
- تعداد خطوط ورودی و خروجی
- نقشه فضا و مسیر لیفتراک
- نیاز به ورق بینلایه، لیبل یا استرچ
پاسخ کوتاه به پرسشهای تصمیمساز
قیمت ربات پالتایزر چقدر است؟
قیمت به وزن و ابعاد محصول، تعداد در دقیقه، ارتفاع و الگوی پالت، نوع گریپر، تعداد خطوط ورودی، کانوایر، مدیریت پالت خالی و پر، تجهیزات ایمنی و دامنه نصب بستگی دارد. با ارسال مشخصات محصول و فیلم خط میتوان برآورد اولیه تهیه کرد.
برای پالتایزینگ کارتن از وکیوم استفاده میشود؟
در بسیاری از پروژهها وکیوم مناسب است، اما کیفیت سطح، نفوذپذیری کارتن، وزن، سرعت و شرایط محیطی تعیین میکند که وکیوم، گیره مکانیکی یا راهکار ترکیبی بهتر باشد.
ربات پالتایزینگ چند محصول در دقیقه جابهجا میکند؟
ظرفیت به فاصله حرکت، الگوی چیدمان، تعداد برداشت در هر سیکل، وزن محصول، سرعت کانوایر و زمانهای انتظار وابسته است و باید با تحلیل زمان سیکل تعیین شود.
آیا یک ربات میتواند چند خط را پالت کند؟
در صورت هماهنگی ظرفیت، چیدمان مناسب، بافر کافی و منطق صفبندی، یک ربات میتواند چند ورودی یا چند محصول را مدیریت کند. شبیهسازی از ایجاد گلوگاه جلوگیری میکند.
تغییر الگوی پالت چگونه انجام میشود؟
الگوها معمولاً بهصورت Recipe در کنترل ذخیره میشوند. تغییر ابعاد محصول یا پالت ممکن است فقط نرمافزاری باشد یا نیاز به تنظیم و تعویض بخشهایی از گریپر و راهنماها داشته باشد.
چرا مسیر لیفتراک در طراحی مهم است؟
ورود پالت خالی و خروج پالت پر بخشی از جریان واقعی سیستم است. تداخل با فنس، اپراتور یا لیفتراک میتواند ایمنی و ظرفیت عملیاتی را محدود کند.