کوبات صنعتی زمانی ارزشمند است که انسان، ربات و فرآیند بهعنوان یک کاربرد واحد طراحی شوند
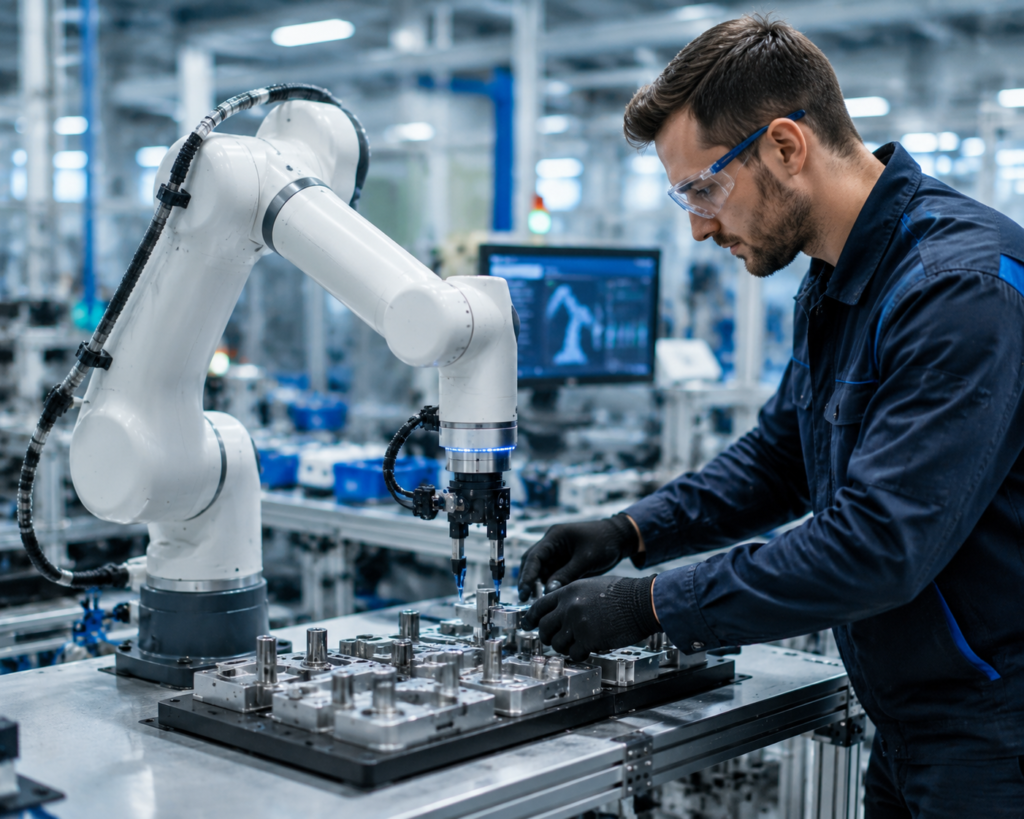
کوبات یا ربات همکار (Collaborative Robot) برای ایجاد کاربردهایی طراحی میشود که انسان و سیستم رباتیک بتوانند در یک فضای کاری مشترک یا نزدیک به هم فعالیت کنند. اما خرید بازویی با برچسب Cobot بهتنهایی به معنی ایمنبودن، بینیازی از حفاظ یا مناسببودن برای هر فرآیند نیست.
انتخاب درست از مسئله تولید شروع میشود: قطعه و ابزار چه وزنی دارند، زمان سیکل واقعی چقدر است، اپراتور چه زمانی وارد محدوده میشود، خطر ابزار و ماشین چیست و آیا انعطاف کوبات ارزش محدودیت احتمالی سرعت یا بار را دارد؟ این راهنما برای پاسخدادن به همین پرسشها و آمادهکردن یک استعلام فنی قابل مقایسه نوشته شده است.
ایمنی به کاربرد مشارکتی تعلق دارد، نه فقط به بازوی کوبات
خود ربات
ظرفیت، Reach، کنترل حرکت، توابع ایمنی، نحوه نصب و محدودیتهای اعلامشده سازنده را فراهم میکند.
کاربرد کامل
ربات، گریپر، قطعه، ابزار، فیکسچر، ماشین، محیط، اپراتور و منطق کنترل را همراه با همه خطرها دربر میگیرد.
یک کوبات با ابزار تیز، قطعه داغ، نیروی گیره بالا یا نقاط گیرکردن میتواند به تمهیدات حفاظتی بیشتری نیاز داشته باشد. در مقابل، یک فرآیند کمخطر و درست طراحیشده ممکن است همکاری نزدیکتری را امکانپذیر کند. تصمیم نهایی از ارزیابی ریسک و اعتبارسنجی همان کاربرد بهدست میآید.
چه زمانی کوبات گزینه مناسبی است و چه زمانی باید دوباره مقایسه کرد؟
نشانههای تناسب بهتر
- تنوع محصول یا تغییر Recipe نسبتاً زیاد است.
- فضا محدود و تعامل برنامهریزیشده اپراتور مهم است.
- بار و Reach در محدوده مدلهای قابل بررسی قرار دارد.
- زمان سیکل با سرعت مجاز کاربرد قابل دستیابی است.
- فرآیند قابلیت جابهجایی یا استقرار منعطف میخواهد.
- هدف کاهش کار تکراری و بهبود ارگونومی است.
نشانههای نیاز به مقایسه جدیتر
- سرعت بسیار بالا یا ظرفیت سنگین هدف اصلی است.
- ابزار برنده، داغ، پرفشار یا فرآیند پرتابزا وجود دارد.
- محیط آلوده یا شرایط نصب از محدودیت تجهیز خارج است.
- تماس احتمالی با قطعه یا ابزار قابل قبول نیست.
- یک فنس ساده، ظرفیت بیشتری با هزینه کل کمتر میدهد.
- ادعای فروشنده جای تحلیل سیکل و ریسک را گرفته است.
کوبات و ربات صنعتی معمولی را با نیاز همان خط مقایسه کنید
| معیار | کوبات صنعتی | ربات صنعتی معمولی | پرسش تصمیمساز |
|---|---|---|---|
| تعامل با نفر | قابلیت طراحی کار مشترک یا نزدیک، مشروط به ارزیابی ریسک | اغلب با جداسازی و حفاظ طراحی میشود؛ راهکارهای حسگری نیز ممکن است | اپراتور دقیقاً در کدام مرحله و چرا وارد ناحیه میشود؟ |
| سرعت و توان | ممکن است برای حفظ شرایط مشارکتی محدود شود | معمولاً گزینههای بیشتری برای سیکل سریع و بار سنگین دارد | گلوگاه واقعی ربات است یا ماشین و تغذیه قطعه؟ |
| فضا و استقرار | میتواند جمعوجور و انعطافپذیر باشد، اما همیشه بدون حفاظ نیست | فضای حفاظ و دسترسی سرویس باید در Layout دیده شود | فضای ایمنی واقعی هر دو طرح چقدر است؟ |
| برنامهریزی و تغییر | در بسیاری مدلها آموزش و جابهجایی مسیر سادهتر است | برای تولید پایدار و پیچیده ابزارهای برنامهنویسی گسترده دارد | تغییر محصول چند بار و توسط چه کسی انجام میشود؟ |
| هزینه کل | کاهش بعضی اجزای حفاظ ممکن است، اما ابزار و مهندسی باقی میماند | ممکن است هزینه حفاظ بیشتر ولی ظرفیت بالاتر باشد | هزینه کل سلول و خروجی قابل فروش کدام بهتر است؟ |
راهنمای انتخاب ربات صنعتی کمک میکند مدلها را براساس داده فرآیند، نه نام برند یا دسته محصول، مقایسه کنید.
Payload، Reach و ابزار باید همزمان بررسی شوند
Payload
وزن کل همراه با مرکز جرم، ممان اینرسی، شتاب و جهتگیری ابزار کنترل شود؛ وزن قطعه بهتنهایی کافی نیست.
Reach مفید
رسیدن به نقطه با جهتگیری لازم، مسیر ورود و خروج، وضعیت مفاصل و حاشیه برخورد مهمتر از عدد بیشینه کاتالوگ است.
گریپر
نیروی گرفتن، احتمال افتادن، لبههای تیز، سنسور حضور و رفتار هنگام قطع انرژی روی عملکرد و ایمنی اثر دارند.
محل نصب
میز، پایه، سقف یا دیوار باید از نظر صلبیت، ارتعاش، دسترسی تعمیرات و محدودیت سازنده ارزیابی شود.
کابلکشی
مسیر کابل و شلنگ نباید Reach را کم، به نفر گیر یا در حرکت مچ فرسوده شود.
محیط
گردوغبار، مایع، روغن، دما، شستوشو و دود باید با درجه حفاظت و پوشش تجهیز سازگار باشند.
برای طراحی ابزار، صفحه گریپر و End Effector ربات صنعتی را نیز بررسی کنید.
زمان سیکل را در سرعت مجاز کاربرد بسنجید، نه با دمو نمایشگاهی
زمان برداشتن و گذاشتن، باز و بستهشدن گریپر، انتظار ماشین، بازرسی، حرکت اپراتور، تغییر سرعت در حضور نفر و بازیابی خطا باید در مدل سیکل قرار گیرد. سرعت آزاد ربات در فضای خالی لزوماً سرعت مجاز و قابل دستیابی در تولید نیست.
- سناریوی بدون حضور اپراتور و سناریوی همکاری جدا اندازهگیری شود.
- کاهش سرعت یا توقف ناشی از نزدیکشدن نفر داخل شبیهسازی دیده شود.
- بدترین تنوع قطعه و دورترین نقطه کاری آزمون شود.
- ظرفیت کل خط با گلوگاه ماشین، بافر و اپراتور سنجیده شود.
- عدد پیشنهادی با تست محصول واقعی در FAT و SAT تأیید شود.
سه قابلیت رایج کاربرد مشارکتی، سه راهحل متفاوت هستند
| قابلیت | منطق کلی | تمرکز اعتبارسنجی |
|---|---|---|
| کنترل هدایت دستی | حرکت با فرمان و کنترل مستقیم اپراتور از وسیله هدایت مناسب | فعالسازی، سرعت، وضعیت توقف و جلوگیری از حرکت ناخواسته |
| پایش سرعت و جدایی | فاصله نفر با سیستم پایش و سرعت یا توقف متناسب مدیریت میشود | فاصله حفاظتی، میدان حسگر، زمان توقف و همه مسیرهای ورود |
| محدودسازی توان و نیرو | انرژی، نیرو و فشار تماس احتمالی در حدود تعیینشده کاربرد کنترل میشود | ربات، ابزار، قطعه، نقاط تماس، سرعت، جرم و آزمون اندازهگیری |
گاهی اسکنر، حفاظ موضعی، پوشش ابزار یا فنس کامل همچنان بهترین پاسخ است. ارزیابی ریسک باید کار عادی، گیرکردن قطعه، تنظیم، تمیزکاری، سرویس، خطای حسگر و استفاده نادرست قابل پیشبینی را پوشش دهد.
برای طراحی منطق توقف، ریست و دسترسی سرویس به راهنمای ایمنی سلول رباتیک مراجعه کنید. استانداردهای رسمی فقط از منبع جاری تهیه شوند و اجرای نهایی توسط فرد یا تیم صلاحیتدار اعتبارسنجی شود.
تناسب فرآیند مهمتر از عنوان «کوبات» است
Machine Tending
بارگذاری و تخلیه CNC یا تجهیزات تست با رابط ماشین، کنترل درب و مدیریت قطعه.
مونتاژ و پیچکاری
ابزار کنترل گشتاور، فیکسچر، تغذیه پیچ، Poka-Yoke و ثبت نتیجه.
بستهبندی سبک
Pick & Place، چیدمان و بستهبندی با گریپر متناسب و تحلیل نرخ تولید.
بازرسی و اندازهگیری
حرکت دوربین، پروب یا قطعه میان ایستگاههای کنترل کیفیت.
پالتگذاری سبک
در صورت تناسب وزن، ارتفاع، Reach، تعداد سیکل و جریان پالت.
جوش و پرداخت
فقط پس از بررسی خطر ابزار، گرما، دود، جرقه، تماس و نیاز حفاظتی.
جزئیات یکپارچهسازی ماشین در Machine Tending و ملاحظات فرآیند در راهنمای ربات جوشکاری آمده است.
قیمت کوبات صنعتی از چه اجزایی تشکیل میشود؟
| بخش هزینه | نمونه اقلام | پرسش مقایسه پیشنهادها |
|---|---|---|
| ربات و کنترلر | مدل، Payload، Reach، گزینههای ایمنی و نرمافزار | دقیقاً چه مدل و چه لایسنسی تحویل میشود؟ |
| ابزار و فیکسچر | گریپر، پیچبند، تورچ، پایه، میز و جیگ | طراحی، ساخت، سنسورها و قطعات مصرفی داخل قیمت است؟ |
| کنترل و ارتباط | PLC، HMI، شبکه، I/O و رابط ماشین | مسئولیت تغییر ماشین موجود و تست Handshake با چه کسی است؟ |
| ایمنی | ارزیابی ریسک، اسکنر، حفاظ، منطق ایمنی و اعتبارسنجی | فقط تجهیز عرضه میشود یا عملکرد کامل نیز تست میشود؟ |
| مهندسی و اجرا | Layout، شبیهسازی، برنامهنویسی، نصب و راهاندازی | FAT، SAT، آموزش و زمان پشتیبانی چگونه تعریف شده است؟ |
| چرخه عمر | قطعات یدکی، سرویس، بکاپ، تغییر محصول و توقف | هزینه مالکیت و ریسک توقف در چند سال چگونه مقایسه میشود؟ |
برای مقایسه ساختار هزینه کل، صفحه قیمت ربات صنعتی و سلول رباتیک و برای تعریف دامنه کامل، راهنمای طراحی و ساخت سلول رباتیک را ببینید.
برای امکانسنجی و برآورد اولیه چه اطلاعاتی ارسال کنیم؟
| داده | حداقل اطلاعات مفید | اثر در تصمیم |
|---|---|---|
| فرآیند فعلی | فیلم یک سیکل کامل همراه با نقاط انتظار | توالی، گلوگاه و تعامل اپراتور |
| قطعه | وزن، ابعاد، جنس، دما، لبه و تنوع | Payload، گریپر و خطر تماس |
| ابزار | نوع، وزن، نیرو، انرژی و شرایط خرابی | ظرفیت ربات و نیاز حفاظتی |
| ظرفیت هدف | زمان سیکل یا تعداد در شیفت با شرایط اندازهگیری | تناسب سرعت و معماری |
| فضای نصب | نقشه ابعادی، مسیر نفر و مواد و تصاویر محیط | Reach، پایه، حسگر و Layout |
| تعامل انسان | محل، زمان و دلیل ورود اپراتور | انتخاب راهبرد ایمنی مشارکتی |
| ماشین موجود | مدل، کنترلر، I/O، درب، حفاظ و نقشهها | دامنه Retrofit و ارتباط کنترل |
| معیار پذیرش | ظرفیت، کیفیت، پایداری، خطا و آموزش | تعریف تعهد فنی و مقایسه قیمت |
بریف اولیه پروژه ربات صنعتی بسازید
با تکمیل این فرم، یک متن مرتب برای ارسال به واحد فنی ساخته میشود. اطلاعات در مرورگر شما پردازش میشود و خودکار به سرور ارسال نمیشود.
FAT و SAT باید عملکرد، ایمنی و بازیابی را با هم بسنجند
- زمان سیکل با محصول واقعی و سرعتهای تأییدشده کاربرد اندازهگیری شود.
- همه مدلهای قطعه و بدترین شرایط گرفتن یا دسترسی آزمون شوند.
- حضور نفر، ورود به ناحیه، توقف و شروع مجدد مطابق سناریو تست شود.
- قطع برق، افت فشار، خطای حسگر، نبود قطعه و خطای ماشین شبیهسازی شود.
- نیرو و فشار تماس، هرجا بخشی از راهبرد ایمنی است، با روش مناسب ارزیابی شود.
- آموزش اپراتور و تعمیرات، بکاپ، نقشهها و فهرست قطعات تحویل گردد.
- تغییر Recipe و بازگشت به تولید بدون دورزدن حفاظها آزمون شود.
هیچ عدد ظرفیت، کاهش هزینه یا نتیجه پروژه در این صفحه بدون داده همان خط تضمین نشده است؛ تعهد نهایی باید در معیار پذیرش قرارداد ثبت شود.
منابع رسمی ایمنی و آزمون کاربردهای مشارکتی
این فهرست برای مطالعه عمیقتر و کنترل تصمیمهای مهندسی تهیه شده است. متن استانداردهای پولی باید از مرجع رسمی خریداری و در زمان اجرای پروژه با الزامات قانونی محل نصب تطبیق داده شود.
ISO 10218-1:2025 — Robotics — Safety requirements — Part 1: Industrial robots
الزامات ایمنی ذاتی و قابلیتهای ایمنی ربات صنعتی؛ مبنای بررسی خود ربات، نه تأیید ایمنی کل کاربرد.
ISO 10218-2:2025 — Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells
الزامات یکپارچهسازی، راهاندازی، بهرهبرداری و نگهداری کاربرد و سلول رباتیک کامل.
ISO/TS 15066:2016 — Robots and robotic devices — Collaborative robots
راهنمای تکمیلی برای سیستمها و محیطهای مشارکتی؛ وضعیت بازنگری و نسخه جاری باید هنگام اجرای پروژه کنترل شود.
ISO/PAS 5672:2023 — Collaborative applications — Force and pressure measurement
روشهای اندازهگیری و تحلیل نیرو و فشار در تماس انسان و ربات برای آزمون کاربردهای مشارکتی.
پاسخ کوتاه به پرسشهای تصمیمساز
قیمت کوبات صنعتی چقدر است؟
قیمت پروژه فقط قیمت بازوی کوبات نیست. ظرفیت و Reach، کنترلر، گریپر یا ابزار، پایه و فیکسچر، حسگرها، تجهیزات ایمنی، ارتباط با ماشین، مهندسی، نصب، آموزش و تست پذیرش دامنه هزینه را تعیین میکنند. برای برآورد اولیه باید فیلم فرآیند، مشخصات قطعه و زمان سیکل هدف بررسی شود.
آیا کوبات همیشه بدون فنس و کاملاً ایمن است؟
خیر. ایمنی ویژگی کل کاربرد است، نه فقط نام یا مدل ربات. ابزار، قطعه، سرعت، نقاط گیرکردن، ماشین مجاور و نحوه حضور اپراتور باید در ارزیابی ریسک دیده شوند؛ نتیجه ممکن است بدون فنس، با اسکنر یا با حفاظ فیزیکی باشد.
کوبات بهتر است یا ربات صنعتی معمولی؟
هیچکدام برای همه کاربردها بهتر نیست. کوبات معمولاً برای انعطاف، فضای مشترک و تغییر محصول جذاب است؛ ربات صنعتی معمولی میتواند برای سرعت، بار، Reach یا فرآیند پرخطر مناسبتر باشد. تصمیم باید با زمان سیکل، ریسک و هزینه کل سلول گرفته شود.
Payload کوبات را چگونه انتخاب کنیم؟
وزن قطعه، گریپر، آداپتور، کابل و هر تجهیز متحرک همراه با مرکز جرم و ممان اینرسی باید محاسبه شود. ظرفیت اسمی ربات برای قطعه تنها نیست و محدودیتهای سرعت و وضعیت نصب نیز باید از مستندات سازنده کنترل شوند.
آیا کوبات برای جوشکاری یا کار با ابزار برنده مناسب است؟
ممکن است از نظر فرآیندی قابل اجرا باشد، اما خطر ابزار، گرما، دود، جرقه، قطعه تیز و تماس احتمالی میتواند به حفاظ یا تمهیدات اضافی نیاز داشته باشد. برچسب کوبات بهتنهایی این خطرها را حذف نمیکند.
برای امکانسنجی کوبات چه اطلاعاتی ارسال کنیم؟
فیلم یک سیکل کامل، وزن و ابعاد قطعه، نوع ابزار، ظرفیت و زمان سیکل هدف، تعداد مدل محصول، نقشه فضای نصب، نحوه حضور اپراتور و اطلاعات ماشینآلات مجاور برای بررسی اولیه لازماند.