
همگامسازی محور خارجی و سیکل جوشکاری رباتیک
مطالعه موردی راه نیک از یک سامانه جوشکاری رباتیک با محور خارجی؛ مستند همگامسازی حرکت، مکانیزم موقعیتدهی و اجرای سیکل جوشکاری اتوماتیک.
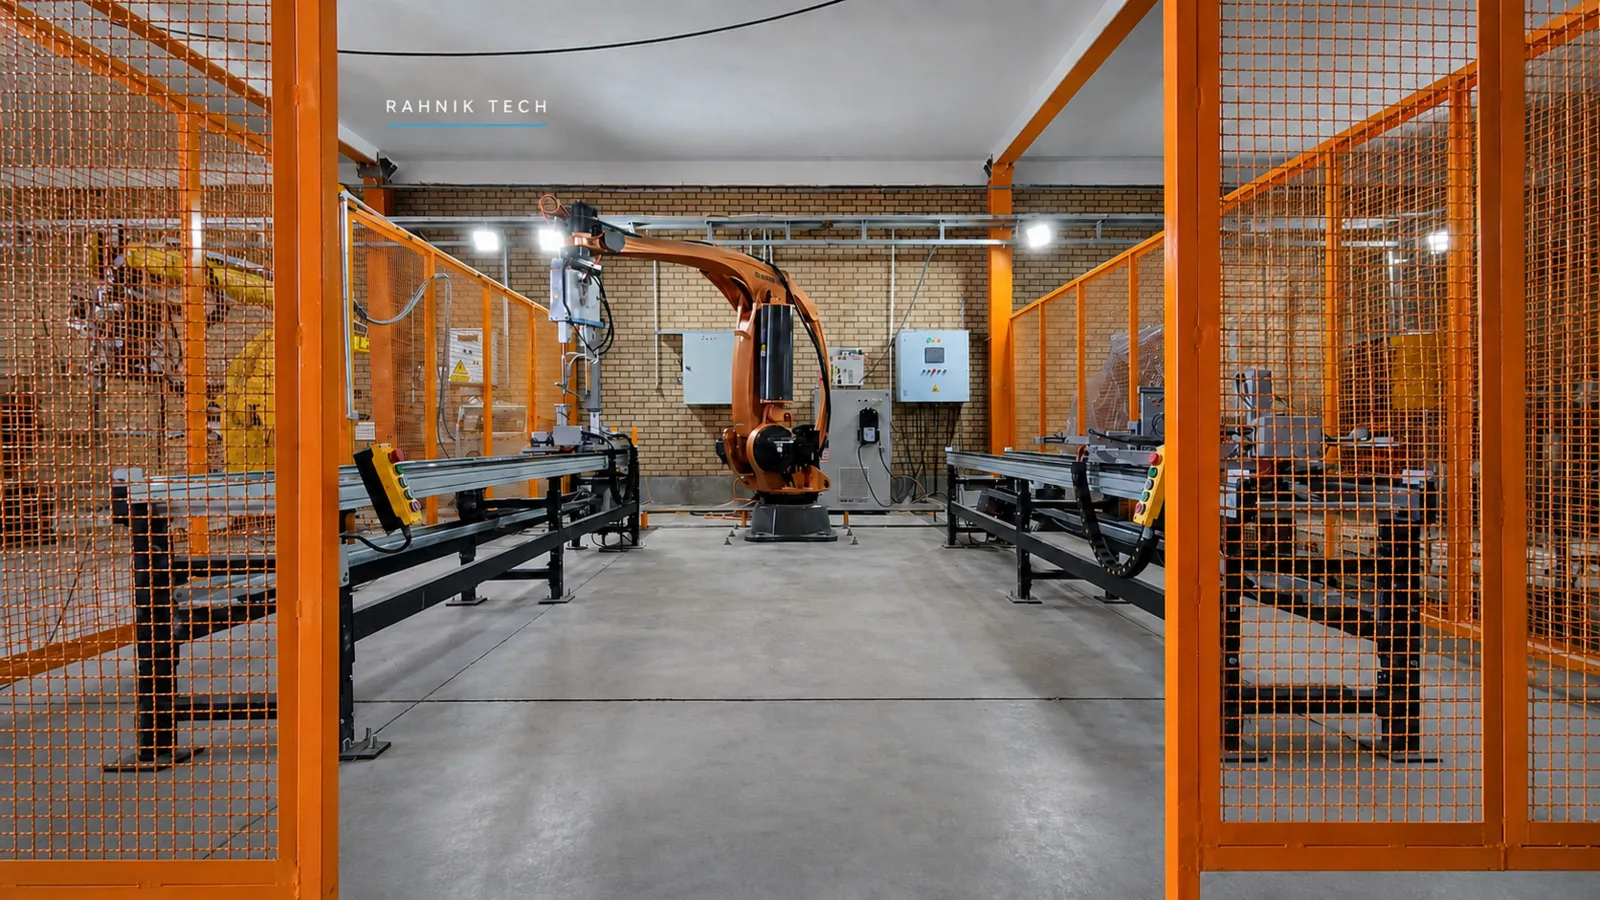
همگامسازی محور خارجی و اجرای سیکل جوشکاری رباتیک
چهار ویدیوی ارسالی، چهار پروژه مستقل نیستند؛ همگی بخشهای مختلف یک سامانه جوشکاری رباتیک واحد را مستند میکنند. در این صفحه، شواهد به سه لایه تفکیک شدهاند: حرکت هماهنگ ربات و محور خارجی، جزئیات مکانیزم موقعیتدهی، و اجرای توالی جوشکاری اتوماتیک.
مسئله مهندسی
در یک فرآیند جوشکاری رباتیک، حرکت بازوی ربات تنها بخشی از مسئله است. وقتی قطعه یا فیکسچر روی محور خارجی حرکت میکند، موقعیتدهی آن باید با مسیر ابزار و توالی فرآیند هماهنگ شود تا ربات بتواند در وضعیت قابل کنترل به ناحیه کاری دسترسی داشته باشد.
دامنهای که ویدیوها واقعاً تأیید میکنند
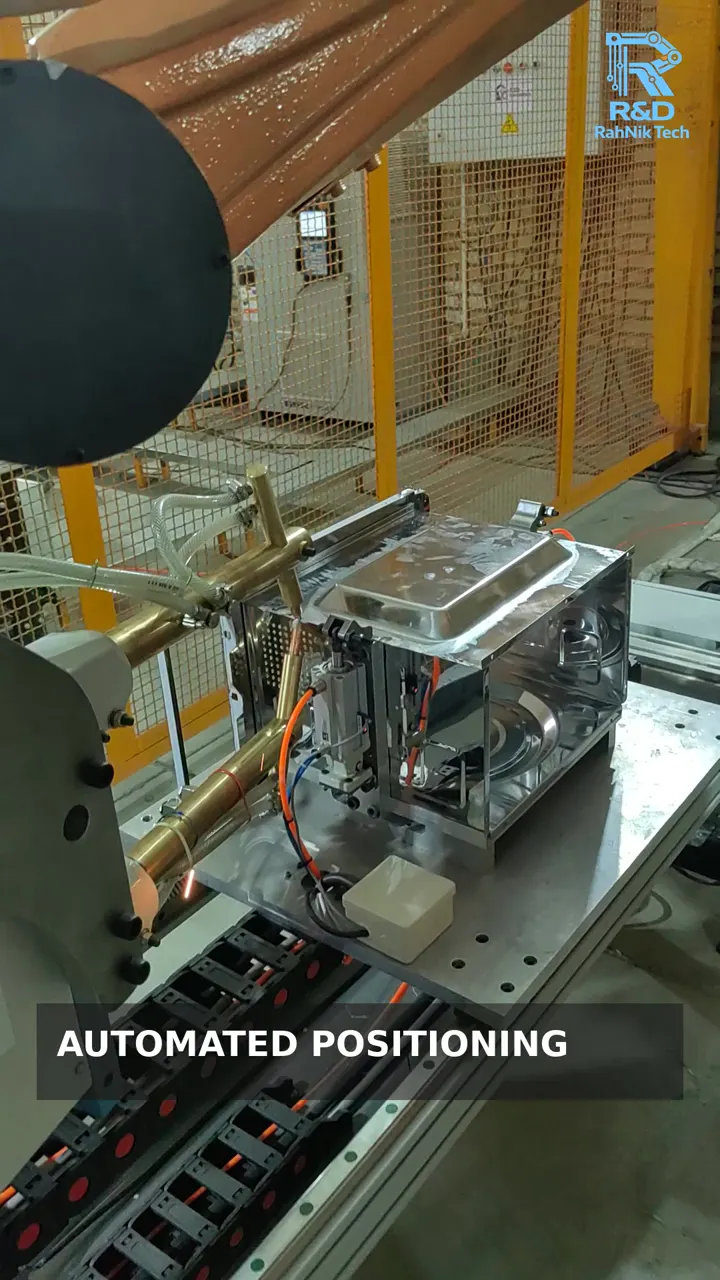
مستندها یک ربات صنعتی، ابزار جوشکاری، محور خطی/مکانیزم موقعیتدهی، اجزای محرک، فنس پیرامونی و اجرای توالی خودکار را نشان میدهند. در یکی از ویدیوها ایجاد قوس و اجرای مرحله جوشکاری نیز بهصورت مستقیم دیده میشود.
سه ویدیو، سه لایه از یک پروژه
بهجای ساخت سه Case Study تکراری، هر ویدیو در جای درست خودش قرار گرفته تا یک روایت فنی کامل از سامانه ارائه شود.
فایل چهارم: ویدیوی خام حدود ۲ دقیقه و ۵۲ ثانیهای از همان سلول، برای تطبیق و بررسی پیوستگی پروژه استفاده شد. برای جلوگیری از افزایش بیدلیل حجم صفحه، نسخه خام داخل سایت Embed نشده و سه خروجی کوتاهتر و بهینهشده بهعنوان شواهد عمومی نمایش داده میشوند.
شواهد فنی قابل مشاهده در مجموعه ویدیوها
- Industrial Robot: بازوی ربات صنعتی در سلول و در حال اجرای مسیرهای فرآیندی دیده میشود.
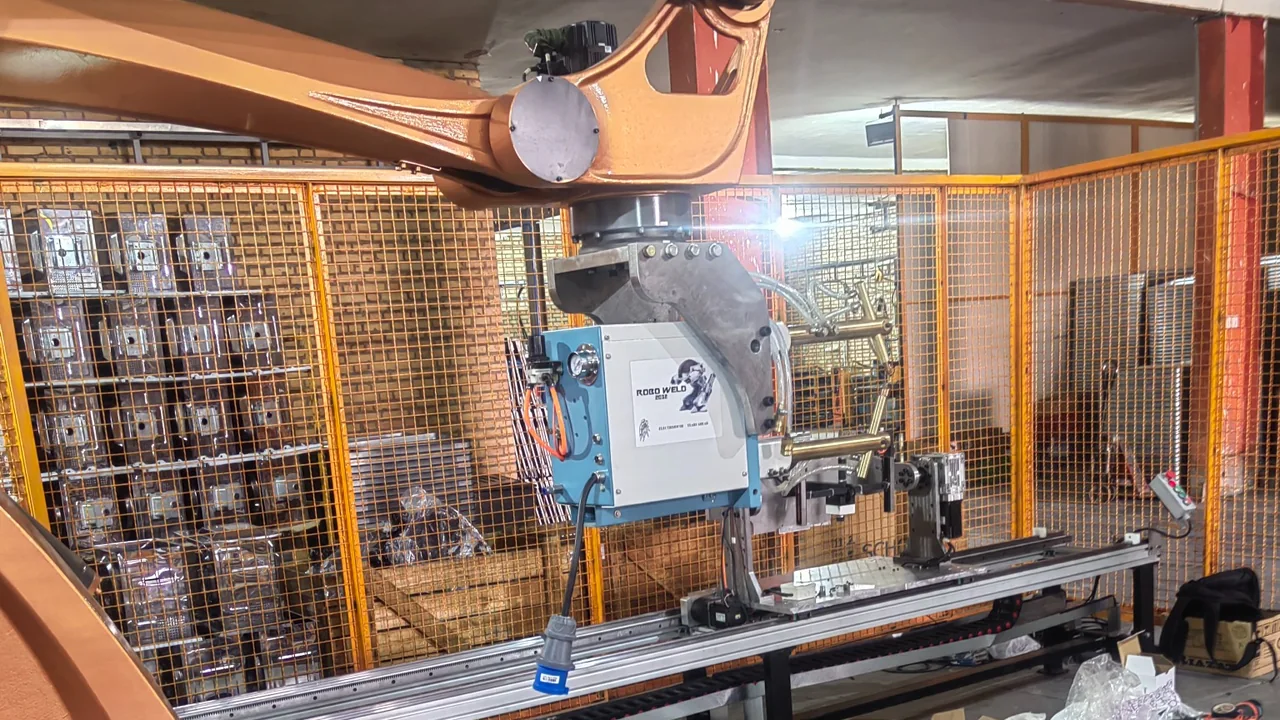
- External Axis: یک محور خارجی/مکانیزم موقعیتدهی روی مسیر خطی در توالی حرکت شرکت دارد.
- Positioning Mechanism: موتور، گیربکس/اجزای انتقال و بخشهای مکانیکی موقعیتدهی در نمای نزدیک مستند شدهاند.
- Welding Process: ابزار جوشکاری و اجرای مرحله جوش در یکی از ویدیوها قابل مشاهده است.
- Automated Sequence: حرکتها بهصورت توالی کنترلشده اجرا میشوند و صرفاً Jog دستی نمایش داده نمیشود.
- Cell Boundary: فنس پیرامونی سلول در چند نما دیده میشود؛ این مشاهده بهتنهایی تأیید ارزیابی یا Validation ایمنی نیست.
چرا این چهار فیلم باید یک Case Study باشند؟
از نظر مهندسی، محور خارجی، مکانیزم موقعیتدهی و سیکل جوشکاری اجزای جدا از هم نیستند؛ کیفیت Integration در هماهنگی همین زیرسیستمها مشخص میشود. تقسیم آنها به صفحات مستقل، Context پروژه را از بین میبرد و شواهد را تکراری میکند. ساختار فعلی به موتور جستوجو و مشتری صنعتی نشان میدهد RahNik یک سیستم یکپارچه را مستند کرده، نه چند کلیپ نامرتبط.
حرکت هماهنگ محور خارجی و ربات و اجرای سیکل جوشکاری اتوماتیک مستند شده است
مجموع ویدیوها نشان میدهد سامانه از مرحله نمایش تجهیزات فراتر رفته و حرکت کنترلشده، موقعیتدهی و اجرای فرآیند جوشکاری در یک توالی عملی قابل مشاهده است. این برای اثبات توان Integration در سطح پروژه، از نمایش یک نمای منفرد ارزش بیشتری دارد.
دادهای که عمداً اعلام نشده: برند و مدل ربات/کنترلر، تعداد دقیق محورهای External، نوع و برند منبع جوش، TCP، Payload، سرعت محورها، دقت و Repeatability، Cycle Time، Welding Parameters، کیفیت جوش، استانداردهای ایمنی، نتیجه FAT/SAT و وضعیت تحویل نهایی؛ چون داده تأییدشده و قابل انتشار برای این موارد در اختیار این صفحه نیست.
پروژههای دیگری که به این مسیر مهندسی مرتبطاند
بازوی ربات فقط یکی از اجزای سلول است؛ خروجی واقعی از یکپارچهسازی میآید
ربات، ابزار انتهایی، فیکسچر، تغذیه قطعه، کنترل، ایمنی و تجهیزات پیرامونی باید حول زمان سیکل و معیار کیفیت واقعی طراحی شوند.
امکانسنجی و انتخاب معماری
بررسی فرآیند، Payload، Reach، زمان سیکل و فضای نصب.
طراحی ابزار و سلول
گریپر، فیکسچر، چیدمان، کابلکشی و دسترسی تعمیراتی.
کنترل و برنامهنویسی
برنامه ربات، PLC، HMI، Handshake و مدیریت خطا.
ایمنی، تست و راهاندازی
ارزیابی ریسک، FAT، نصب، SAT و آموزش بهرهبرداری.
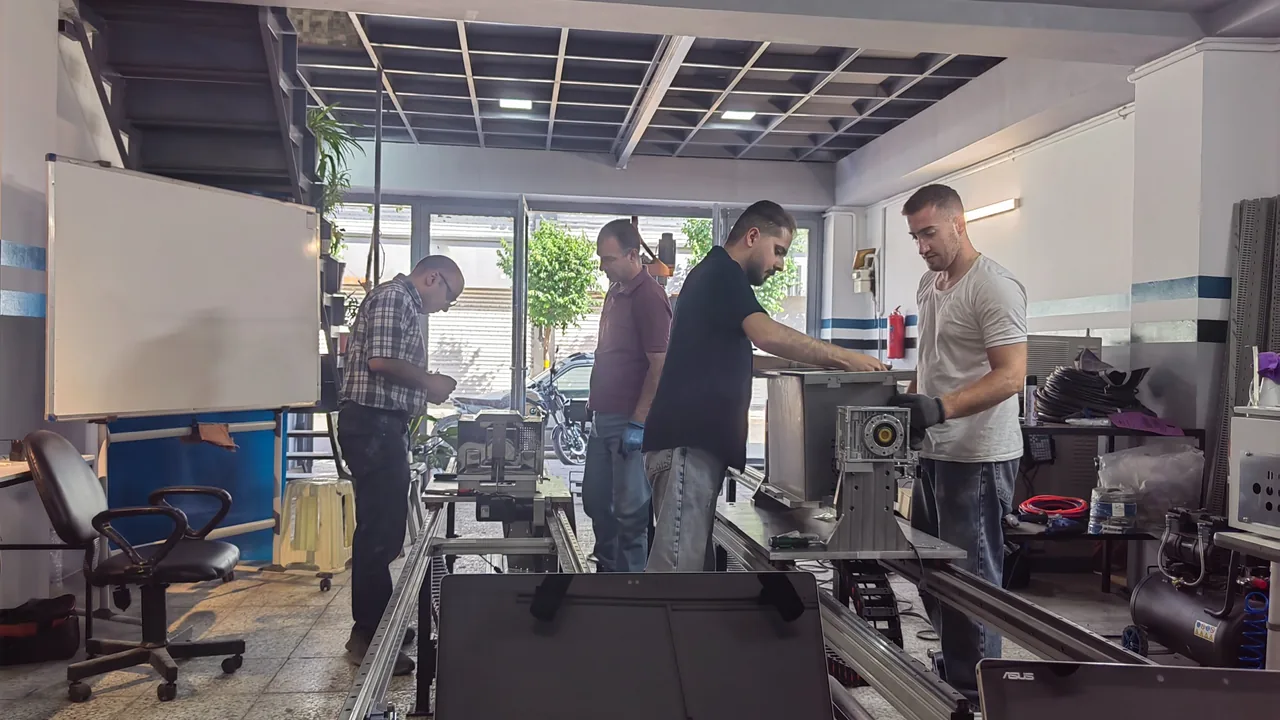
طراحی، ساخت و تست در محیط مهندسی
تصاویر زیر از مستندات و داراییهای راه نیک انتخاب شدهاند؛ هدف، نشاندادن روند مهندسی و اجراست، نه جایگزینکردن مشخصات فنی پروژه با تصاویر تبلیغاتی.
چه اطلاعاتی بفرستید و چه خروجیای انتظار داشته باشید؟
اطلاعات مفید برای امکانسنجی
- فیلم سیکل فعلی و ظرفیت هدف
- وزن، ابعاد و تنوع قطعات
- نوع عملیات و معیار کیفیت
- Layout و محدودیت فضای نصب
خروجی مهندسی متناسب با دامنه پروژه
- طرح مفهومی و انتخاب ربات
- چیدمان، ابزار و تجهیزات جانبی
- برنامه و منطق کنترل
- نتایج FAT/SAT و مستندات
پروژه مشابه دارید؟ مشخصات اولیه را بفرستید
برای شروع نیازی به Specification کامل نیست؛ شرح فرآیند، مشکل اصلی و ظرفیت یا زمان سیکل هدف برای بررسی اولیه کافی است.
- فرآیند فعلی و مشکل اصلی
- ظرفیت یا زمان سیکل هدف
- ابعاد/وزن قطعه و فضای نصب در صورت وجود