
اجرای فونداسیون ربات صنعتی
مطالعه موردی راه نیک از آمادهسازی و اجرای فونداسیون ربات صنعتی؛ جانمایی و آرماتوربندی، صفحهپایه، انکربولت و عملیات بتن.

اجرای فونداسیون و آمادهسازی بستر نصب ربات صنعتی
این ویدیو مراحل واقعی آمادهسازی محل، جانمایی و آرماتوربندی، نصب صفحهپایه و انکربولتها و عملیات بتنریزی و تثبیت را برای زیرساخت نصب ربات صنعتی نشان میدهد.
ویدیوی راه نیکآمادهسازی و اجرای فونداسیون ربات صنعتی
در نصب ربات صنعتی، فونداسیون بخشی از زنجیره یکپارچهسازی مکانیکی است. این مستند مراحل اجرایی آمادهسازی محل، آرماتوربندی، نصب صفحهپایه و انکربولتها و عملیات بتنریزی و تثبیت را در محل پروژه نشان میدهد.
چالش مهندسی
ربات صنعتی در حین شتابگیری، توقف و تغییر جهت فقط بار ثابت به کف وارد نمیکند. زیرساخت نصب باید برای انتقال مطمئن بارهای کاری، حفظ هندسه نصب و فراهمکردن بستری پایدار برای Base Plate و Anchor Bolts در نظر گرفته شود.
دامنه اجرایی مستندشده
ویدیوی پروژه مراحل آمادهسازی محل، جانمایی و آرماتوربندی، قرارگیری صفحهپایه و انکربولتها و سپس عملیات بتنریزی، تراکم و تثبیت را نشان میدهد. این صفحه فقط همین Scope قابل مشاهده را مستند میکند.
در ویدیوی پروژه چه چیزی قابل مشاهده است؟
- آمادهسازی محل: بازشدن کف و ایجاد فضای لازم برای اجرای زیرسازی فونداسیون.
- جانمایی و آرماتوربندی: شبکه آرماتور در محدوده فونداسیون پیش از بتنریزی دیده میشود.
- صفحهپایه و انکربولتها: اجزای اتصال مکانیکی برای انتقال بار از تجهیز به سازه در محل پروژه قابل مشاهدهاند.
- بتنریزی و تثبیت: تجهیزات و عملیات اجرایی مربوط به بتن و تکمیل بستر نصب در مستند پروژه نمایش داده میشود.
فونداسیون چرا جزئی از Robot Integration است؟
دقت مکانیکی یک سلول فقط به مشخصات بازوی ربات وابسته نیست. صلبیت بستر، کیفیت مهار، تراز نصب و نحوه انتقال بار میتوانند بر رفتار مکانیکی مجموعه اثر بگذارند. به همین دلیل زیرسازی باید همراه با Layout، دسترسی سرویس، محدوده کاری ربات و الزامات نصب تجهیزات دیده شود.
مراحل آمادهسازی فونداسیون تا ایجاد بستر نصب مستند شده است
مستند پروژه نشان میدهد زیرساخت مکانیکی نصب از مرحله آمادهسازی محل و آرماتوربندی تا صفحهپایه، انکربولتها و عملیات بتن اجرا شده است. این ویدیو بهتنهایی برای اعلام عملکرد نهایی ربات یا مقادیر کمی ارتعاش، تراز و دقت نصب کافی نیست.
دادهای که عمداً اعلام نشده: مدل و جرم ربات، ابعاد فونداسیون، مشخصات آرماتور، گرید بتن، ابعاد و کلاس انکربولت، بارهای طراحی، تلرانس تراز و نتایج اندازهگیری ارتعاش؛ چون داده تأییدشده و قابل انتشار این شاخصها در اختیار صفحه نیست.
پروژههای دیگری که به این مسیر مهندسی مرتبطاند
بازوی ربات فقط یکی از اجزای سلول است؛ خروجی واقعی از یکپارچهسازی میآید
ربات، ابزار انتهایی، فیکسچر، تغذیه قطعه، کنترل، ایمنی و تجهیزات پیرامونی باید حول زمان سیکل و معیار کیفیت واقعی طراحی شوند.
امکانسنجی و انتخاب معماری
بررسی فرآیند، Payload، Reach، زمان سیکل و فضای نصب.
طراحی ابزار و سلول
گریپر، فیکسچر، چیدمان، کابلکشی و دسترسی تعمیراتی.
کنترل و برنامهنویسی
برنامه ربات، PLC، HMI، Handshake و مدیریت خطا.
ایمنی، تست و راهاندازی
ارزیابی ریسک، FAT، نصب، SAT و آموزش بهرهبرداری.
طراحی، ساخت و تست در محیط مهندسی
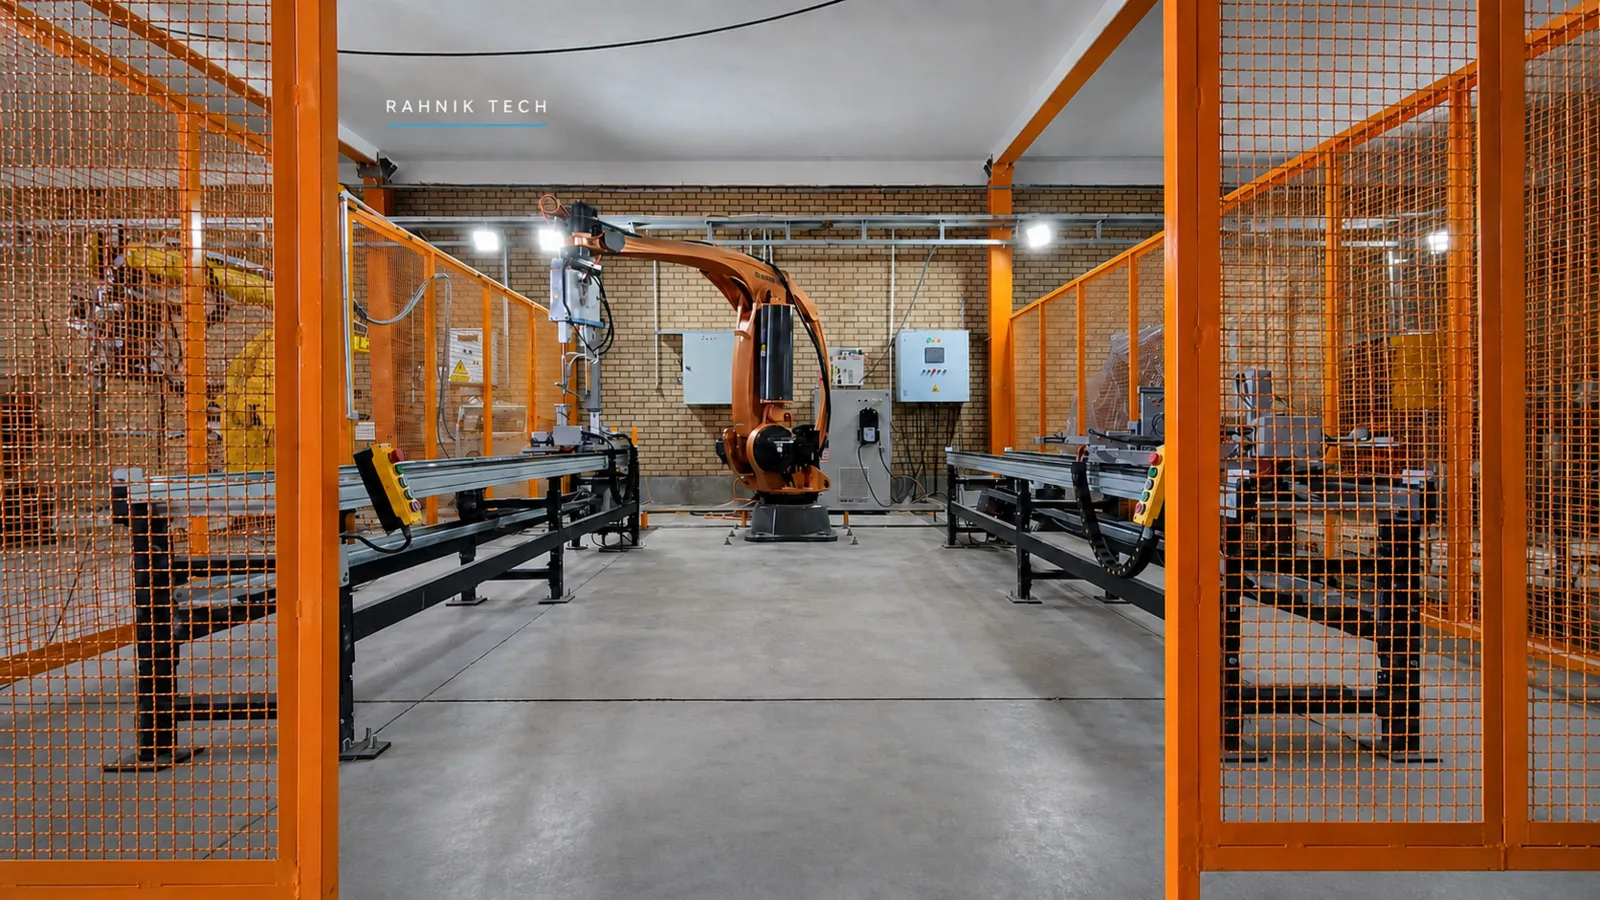
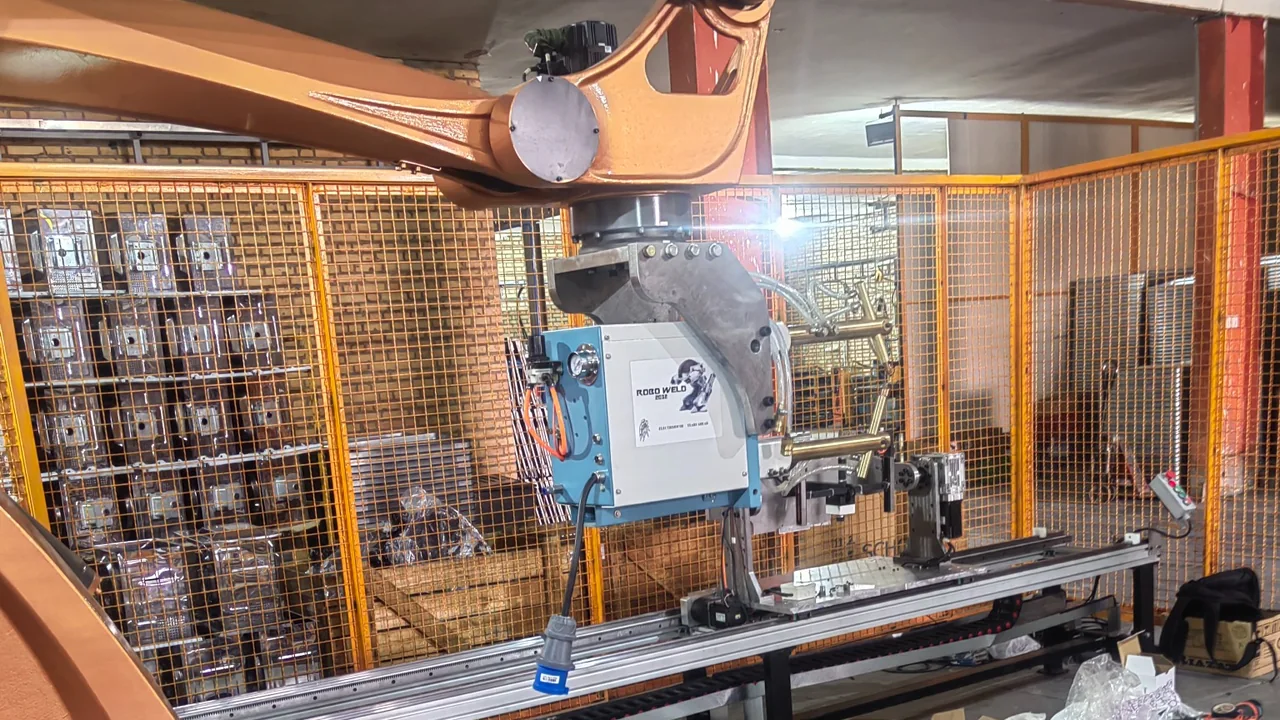
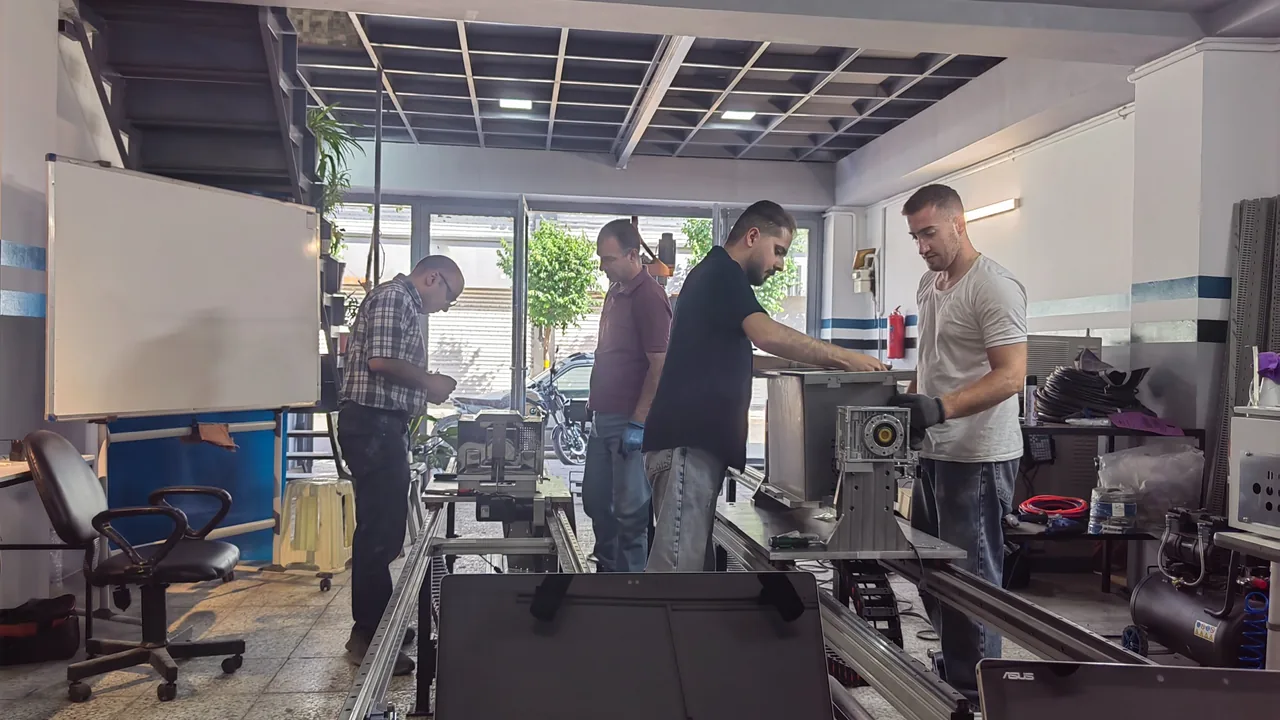
تصاویر زیر از مستندات و داراییهای راه نیک انتخاب شدهاند؛ هدف، نشاندادن روند مهندسی و اجراست، نه جایگزینکردن مشخصات فنی پروژه با تصاویر تبلیغاتی.
چه اطلاعاتی بفرستید و چه خروجیای انتظار داشته باشید؟
اطلاعات مفید برای امکانسنجی
- فیلم سیکل فعلی و ظرفیت هدف
- وزن، ابعاد و تنوع قطعات
- نوع عملیات و معیار کیفیت
- Layout و محدودیت فضای نصب
خروجی مهندسی متناسب با دامنه پروژه
- طرح مفهومی و انتخاب ربات
- چیدمان، ابزار و تجهیزات جانبی
- برنامه و منطق کنترل
- نتایج FAT/SAT و مستندات
پروژه مشابه دارید؟ مشخصات اولیه را بفرستید
برای شروع نیازی به Specification کامل نیست؛ شرح فرآیند، مشکل اصلی و ظرفیت یا زمان سیکل هدف برای بررسی اولیه کافی است.
- فرآیند فعلی و مشکل اصلی
- ظرفیت یا زمان سیکل هدف
- ابعاد/وزن قطعه و فضای نصب در صورت وجود