
تست و راهاندازی اولیه ربات صنعتی با Teach Pendant
مطالعه موردی راه نیک از Commissioning ربات صنعتی؛ کنترل دستی با Teach Pendant، بررسی حرکت محورها و تأیید حرکت اولیه در محیط واقعی.

تست و راهاندازی اولیه ربات صنعتی با Teach Pendant
این ویدیو بخشی از Commissioning ربات صنعتی را در محیط کارگاه نشان میدهد؛ کنترل دستی با Teach Pendant، بررسی حرکت محورها و تأیید حرکت اولیه پیش از ورود به مراحل بعدی برنامهنویسی و Integration.
ویدیوی راه نیکتست و راهاندازی اولیه ربات صنعتی با Teach Pendant
پیش از اجرای سیکل خودکار، حرکت ربات باید در حالت کنترل دستی و بهصورت مرحلهای بررسی شود. این مستند بخشی از فرآیند Commissioning راه نیک را نشان میدهد؛ جایی که اپراتور با Teach Pendant حرکت ربات را کنترل میکند و پاسخ محورها و حرکت اولیه سیستم در محیط واقعی بررسی میشود.
چالش مهندسی
در راهاندازی ربات صنعتی، رفتن مستقیم به اجرای برنامه خودکار میتواند خطاهای تنظیم، جهت حرکت یا محدودیتهای حرکتی را پنهان کند. مرحله کنترل دستی کمک میکند رفتار ربات پیش از ورود به سیکل اتوماتیک، قدمبهقدم و تحت کنترل بررسی شود.
دامنه قابل مشاهده
در ویدیو اپراتور در کنار ربات و محدوده فنسشده، Teach Pendant را در دست دارد و حرکت ربات در جریان تست دیده میشود. متن خود مستند نیز دامنه این مرحله را «کنترل دستی، بررسی محور و تأیید حرکت» مشخص میکند.
در مستند راهاندازی چه چیزی قابل مشاهده است؟
- Teach Pendant: کنترل دستی ربات از طریق پنل دستی در محیط واقعی انجام میشود.
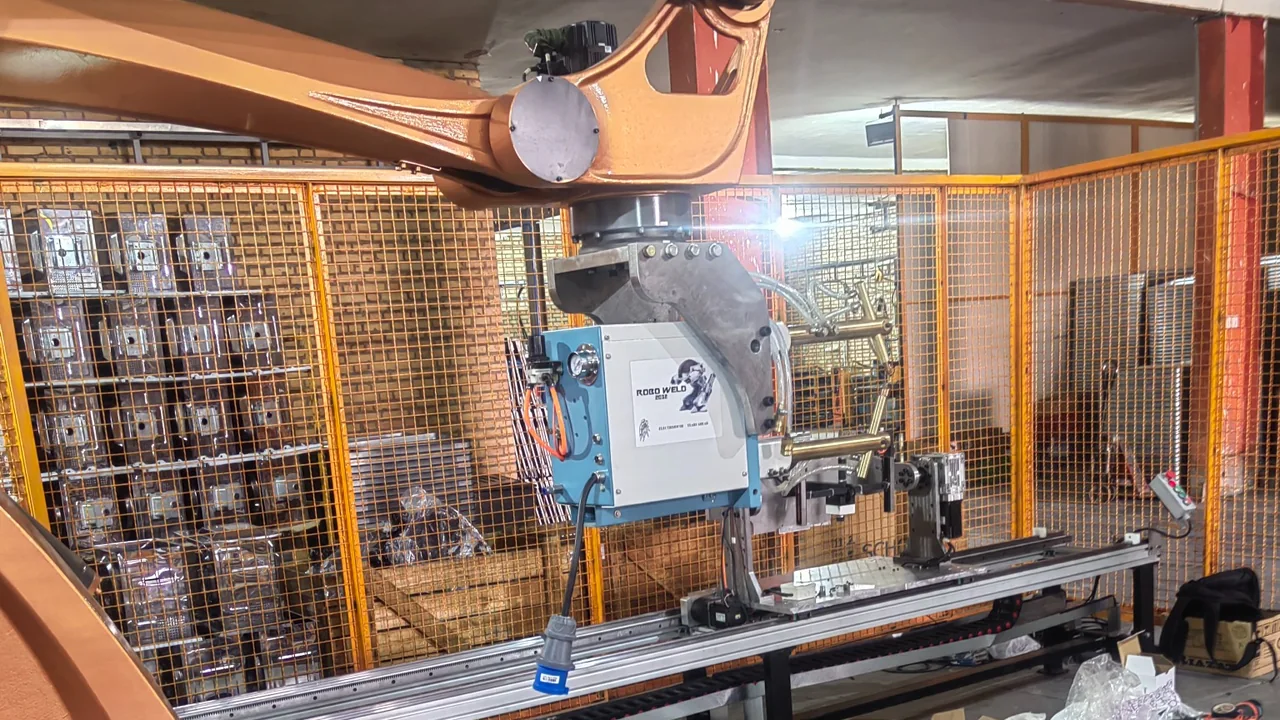
- حرکت ربات: تغییر وضعیت مکانیکی ربات در طول تست قابل مشاهده است.
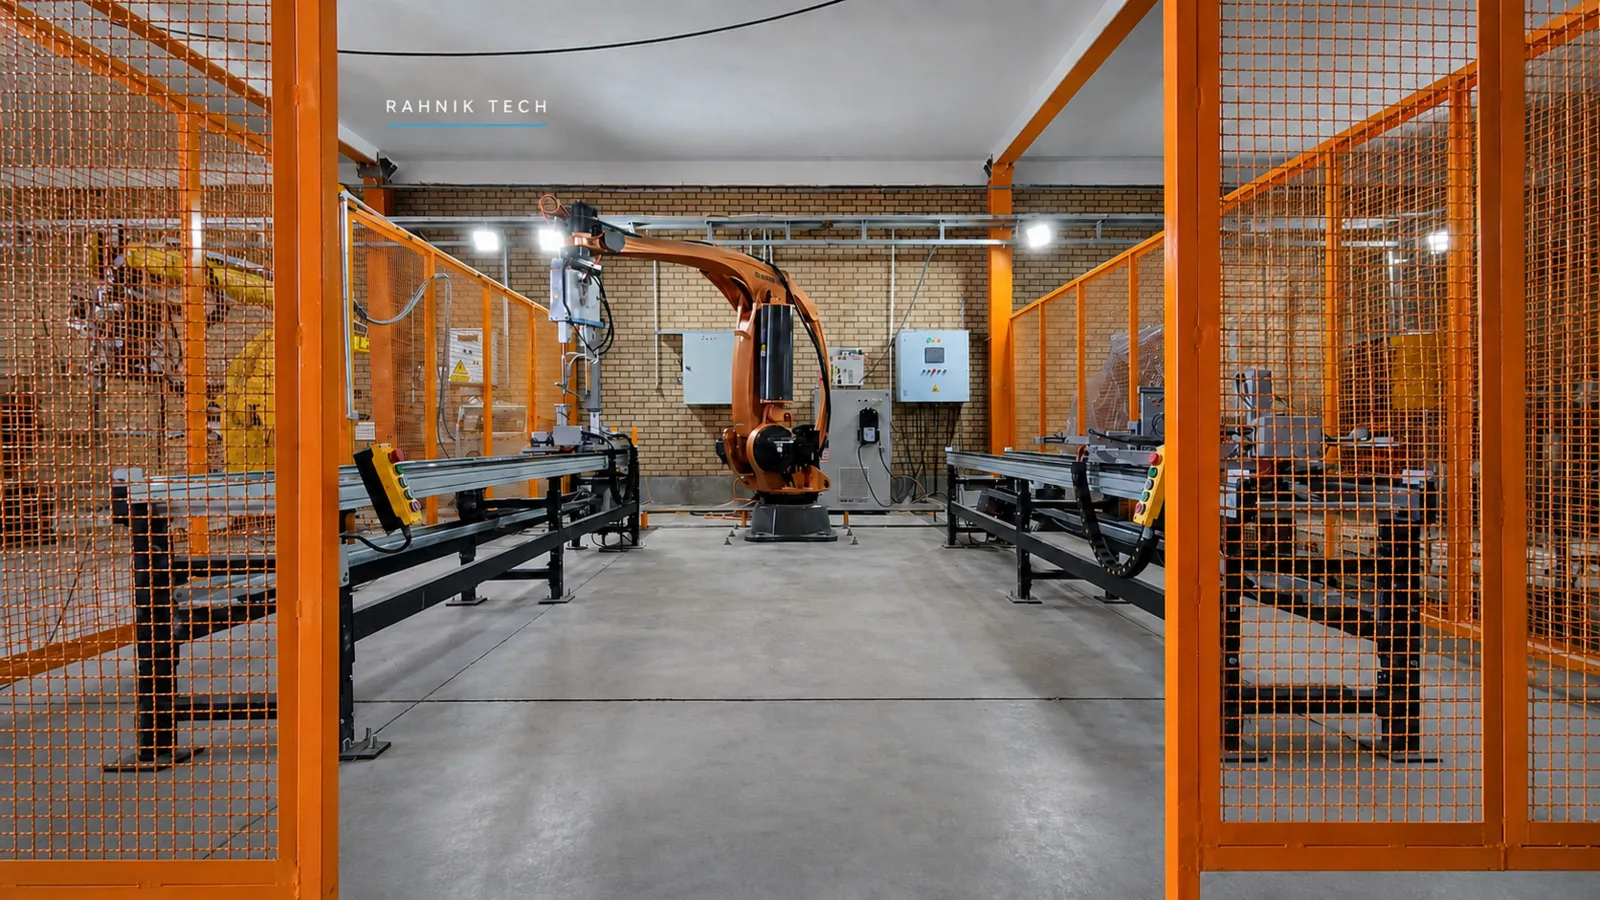
- محیط سلول: ربات داخل محدوده فنسشده و در شرایط واقعی کارگاهی تست میشود.
- Commissioning مرحلهای: تمرکز ویدیو روی بررسی اولیه حرکت است، نه نمایش یک سیکل تولید نهایی.
Teach Pendant بخشی از فرآیند تأیید حرکت است، نه نتیجه نهایی پروژه
کنترل دستی معمولاً برای بررسی جهت و محدوده حرکت، دسترسی، نقاط اولیه و رفتار ربات پیش از اجرای برنامه خودکار استفاده میشود. تأیید نهایی یک سلول رباتیک به مراحل دیگری مانند برنامهنویسی، بررسی I/O، Interlock، ایمنی، ابزار، فیکسچر و تست سیکل نیز وابسته است.
کنترل دستی و حرکت اولیه ربات در مرحله Commissioning مستند شده است
ویدیوی منتشرشده نشان میدهد ربات با Teach Pendant در محیط واقعی کنترل و حرکت آن در جریان راهاندازی بررسی شده است. این مستند برای اثبات انجام مرحله تست اولیه و کنترل دستی معتبر است، اما بهتنهایی نتیجه برنامهنویسی نهایی یا عملکرد کامل سلول را اثبات نمیکند.
دادهای که عمداً اعلام نشده: مدل و سازنده ربات، دقت و Repeatability، سرعت و شتاب، TCP و Payload، Mastering/Calibration، محدودههای نرمافزاری، وضعیت I/O و Safety، زمان سیکل و نتیجه SAT؛ چون داده تأییدشده و قابل انتشار این موارد در اختیار این صفحه نیست.
پروژههای دیگری که به این مسیر مهندسی مرتبطاند
بازوی ربات فقط یکی از اجزای سلول است؛ خروجی واقعی از یکپارچهسازی میآید
ربات، ابزار انتهایی، فیکسچر، تغذیه قطعه، کنترل، ایمنی و تجهیزات پیرامونی باید حول زمان سیکل و معیار کیفیت واقعی طراحی شوند.
امکانسنجی و انتخاب معماری
بررسی فرآیند، Payload، Reach، زمان سیکل و فضای نصب.
طراحی ابزار و سلول
گریپر، فیکسچر، چیدمان، کابلکشی و دسترسی تعمیراتی.
کنترل و برنامهنویسی
برنامه ربات، PLC، HMI، Handshake و مدیریت خطا.
ایمنی، تست و راهاندازی
ارزیابی ریسک، FAT، نصب، SAT و آموزش بهرهبرداری.
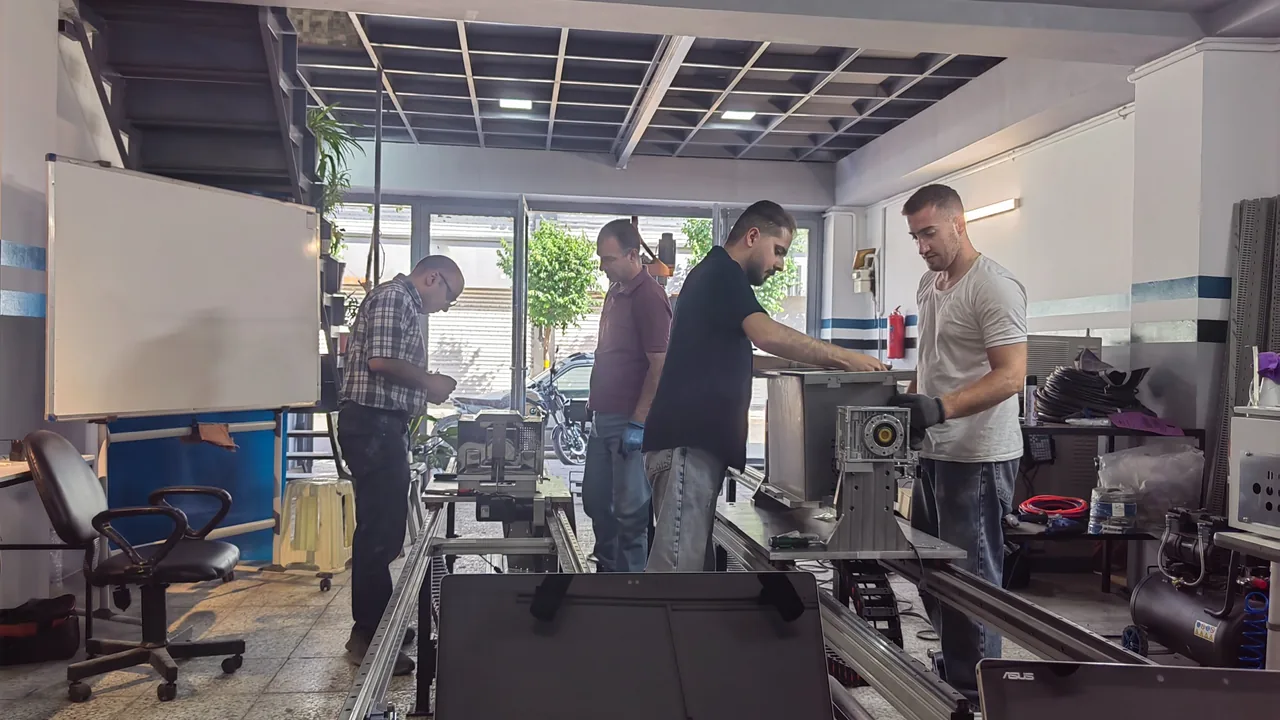
طراحی، ساخت و تست در محیط مهندسی
تصاویر زیر از مستندات و داراییهای راه نیک انتخاب شدهاند؛ هدف، نشاندادن روند مهندسی و اجراست، نه جایگزینکردن مشخصات فنی پروژه با تصاویر تبلیغاتی.
چه اطلاعاتی بفرستید و چه خروجیای انتظار داشته باشید؟
اطلاعات مفید برای امکانسنجی
- فیلم سیکل فعلی و ظرفیت هدف
- وزن، ابعاد و تنوع قطعات
- نوع عملیات و معیار کیفیت
- Layout و محدودیت فضای نصب
خروجی مهندسی متناسب با دامنه پروژه
- طرح مفهومی و انتخاب ربات
- چیدمان، ابزار و تجهیزات جانبی
- برنامه و منطق کنترل
- نتایج FAT/SAT و مستندات
پروژه مشابه دارید؟ مشخصات اولیه را بفرستید
برای شروع نیازی به Specification کامل نیست؛ شرح فرآیند، مشکل اصلی و ظرفیت یا زمان سیکل هدف برای بررسی اولیه کافی است.
- فرآیند فعلی و مشکل اصلی
- ظرفیت یا زمان سیکل هدف
- ابعاد/وزن قطعه و فضای نصب در صورت وجود