
جابهجایی رباتیک تخممرغ با گریپر پنوماتیک
مطالعه موردی R&D راه نیک از Egg Pick & Place با ربات SCARA و گریپر پنوماتیک؛ تست واقعی برداشت، انتقال و قراردهی جسم شکننده.
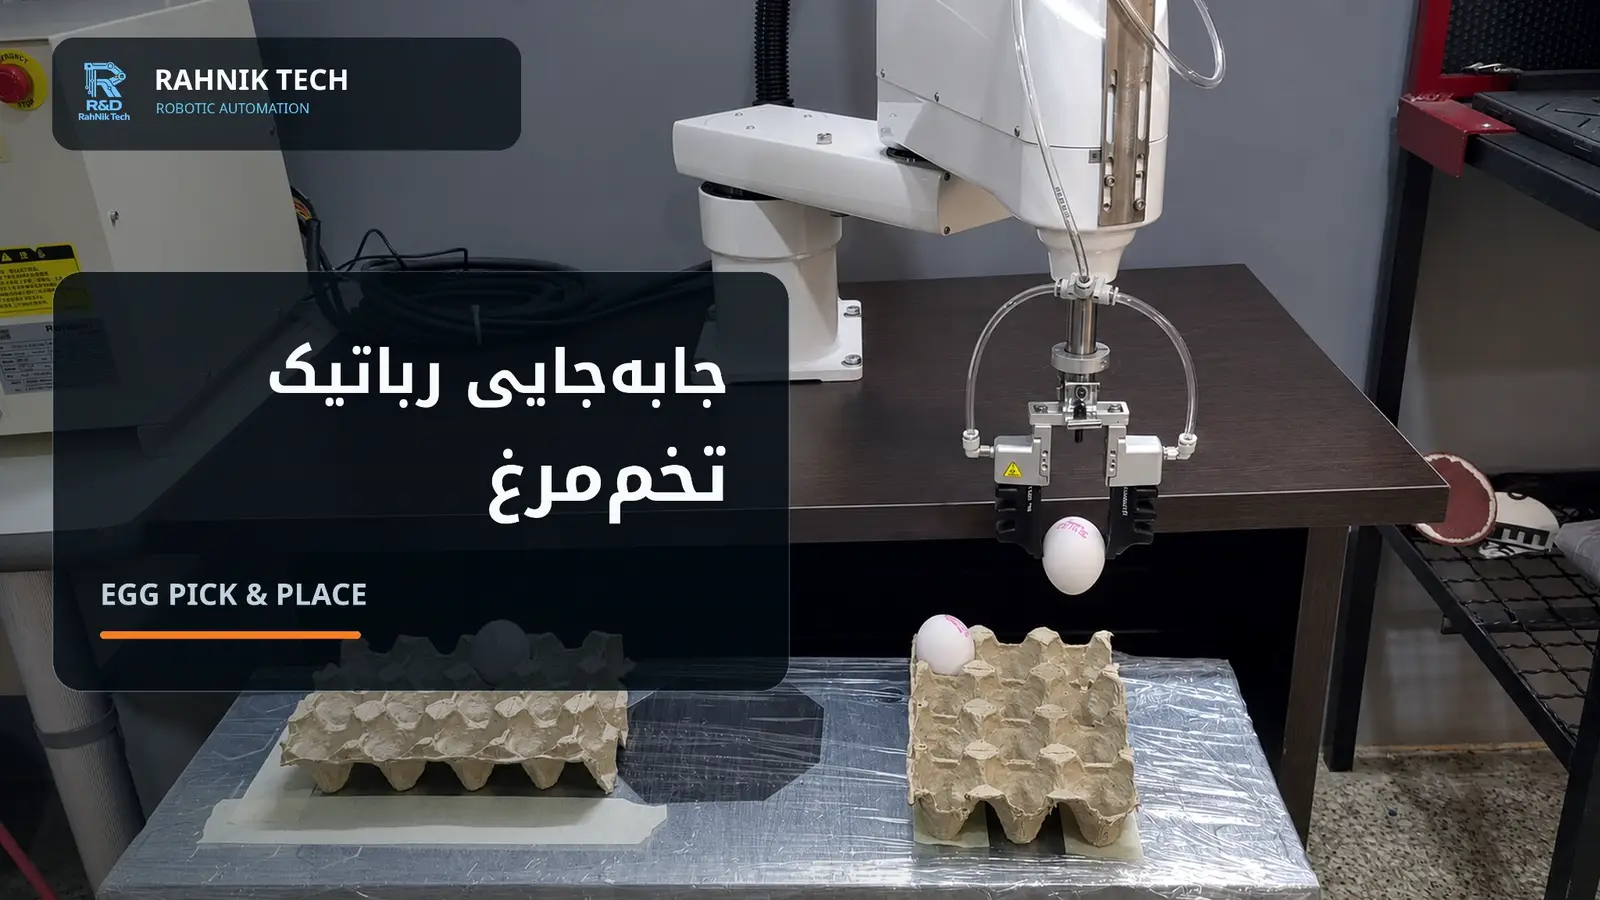
جابهجایی رباتیک تخممرغ با SCARA و گریپر پنوماتیک
این ویدیو یک تست R&D واقعی از برداشت، انتقال و قراردهی تخممرغ را با ربات SCARA و گریپر پنوماتیک نشان میدهد؛ نمونهای برای بررسی امکان جابهجایی کنترلشده اجسام شکننده.
ویدیوی راه نیکجابهجایی کنترلشده تخممرغ با ربات SCARA و گریپر پنوماتیک
در این نمونه تحقیق و توسعه، تخممرغ بهعنوان یک جسم شکننده برای بررسی امکان برداشت، انتقال و قراردهی کنترلشده استفاده شده است. ویدیوی تست، اجرای سیکل Pick & Place با ربات SCARA و یک گریپر پنوماتیک را در محیط R&D راه نیک نشان میدهد.
چالش مهندسی
در جابهجایی اجسام شکننده، صرفاً رسیدن ربات به نقطه برداشت کافی نیست. نحوه تماس انگشتهای گریپر، همراستایی با قطعه، نیروی گرفتن، سرعت نزدیکشدن و نحوه آزادسازی همگی روی احتمال لغزش، تغییر وضعیت یا آسیب به قطعه اثر میگذارند.
معماری قابل مشاهده تست
در مستند منتشرشده، یک ربات SCARA، گریپر پنوماتیک و دو سینی تخممرغ دیده میشوند. ربات تخممرغ را از موقعیت اولیه برمیدارد، در فضای کاری انتقال میدهد و در موقعیت مقصد قرار میدهد.
در ویدیوی تست چه چیزی قابل مشاهده است؟
- Approach و Pick: ربات به موقعیت تخممرغ نزدیک شده و گریپر پیرامون جسم بسته میشود.
- انتقال کنترلشده: تخممرغ در حین حرکت ربات داخل گریپر نگه داشته میشود.
- Place و Release: قطعه در سینی مقصد قرار گرفته و گریپر آن را آزاد میکند.
- جسم شکننده: تست با تخممرغ انجام شده و در سیکلهای نمایشدادهشده شکستگی قابل مشاهده نیست.

چرا تست با جسم شکننده ارزش مهندسی دارد؟
چنین تستی امکان بررسی رفتار گریپر و مسیر حرکت را در شرایطی فراهم میکند که قطعه تحمل خطای مکانیکی کمی دارد. در توسعه صنعتی، همین منطق باید با دادههای واقعی قطعه، سطح تماس، شتاب، زمان سیکل، فشار پنوماتیک، تکرارپذیری و شرایط فرآیند تکمیل شود.
امکان برداشت، انتقال و قراردهی جسم شکننده در تست مستند شده است
در ویدیوی این نمونه R&D، سیکل Pick & Place تخممرغ با ربات و گریپر پنوماتیک قابل مشاهده است. این نتیجه یک Proof of Concept آزمایشگاهی است و بهتنهایی بیانگر ظرفیت تولید، نرخ موفقیت بلندمدت یا Cycle Time یک خط صنعتی نیست.
دادهای که عمداً اعلام نشده: نیروی گرفتن، فشار کاری، Cycle Time، تعداد سیکل تست، Repeatability و نرخ شکست؛ چون داده تأییدشده و قابل انتشار برای این شاخصها در اختیار صفحه نیست.
پروژههای دیگری که به این مسیر مهندسی مرتبطاند
پروژه مشابه دارید؟ مشخصات اولیه را بفرستید
برای شروع نیازی به Specification کامل نیست؛ شرح فرآیند، مشکل اصلی و ظرفیت یا زمان سیکل هدف برای بررسی اولیه کافی است.
- فرآیند فعلی و مشکل اصلی
- ظرفیت یا زمان سیکل هدف
- ابعاد/وزن قطعه و فضای نصب در صورت وجود