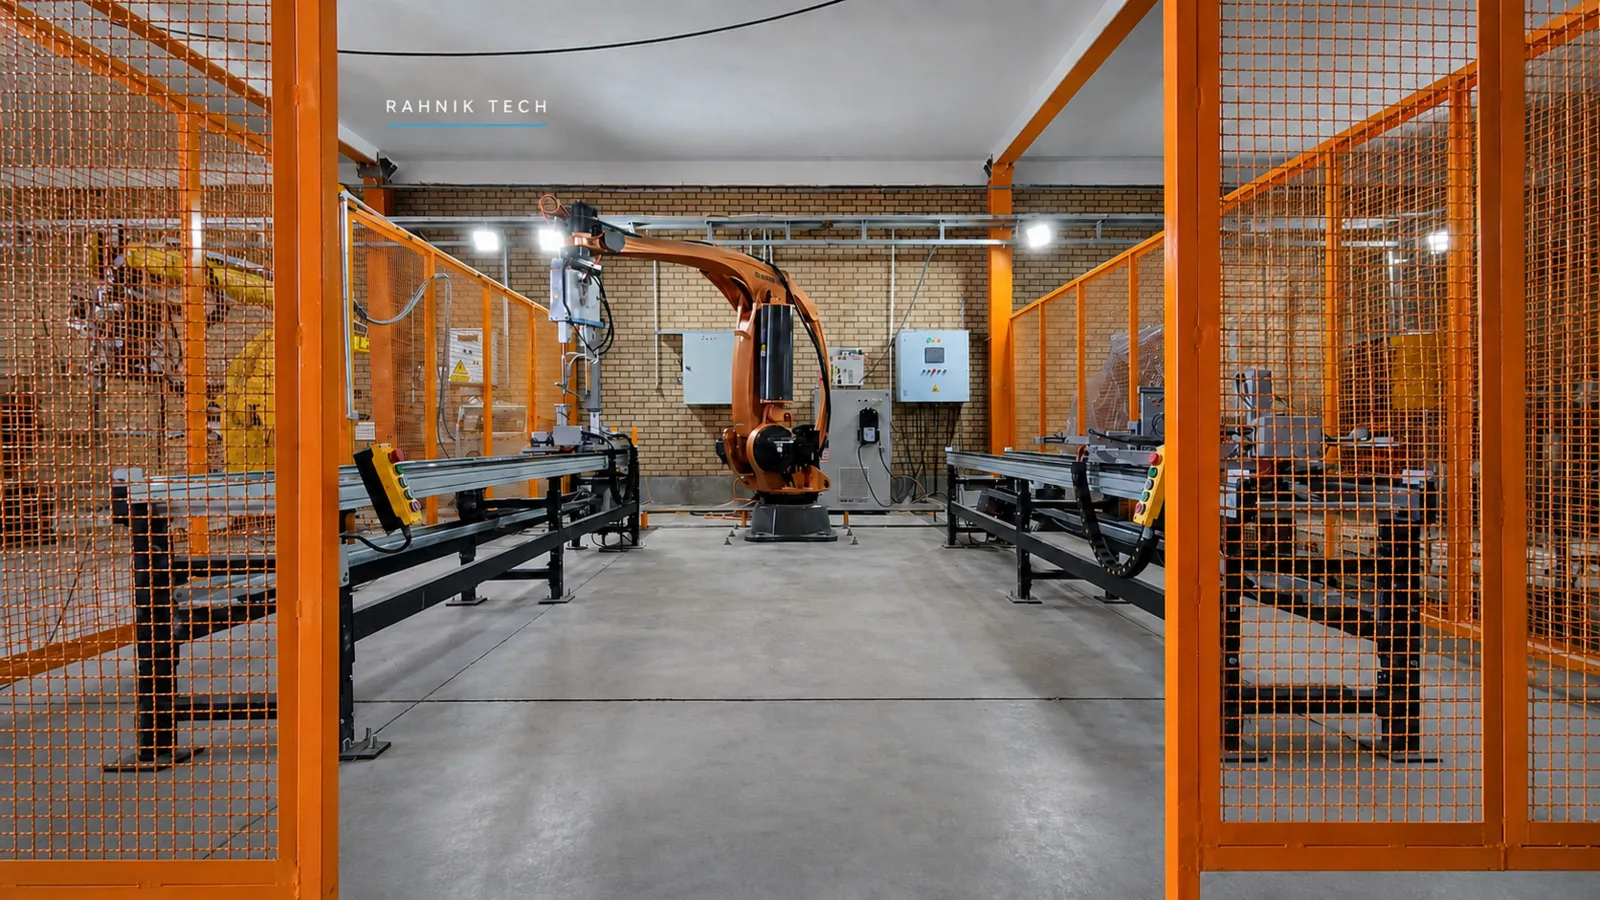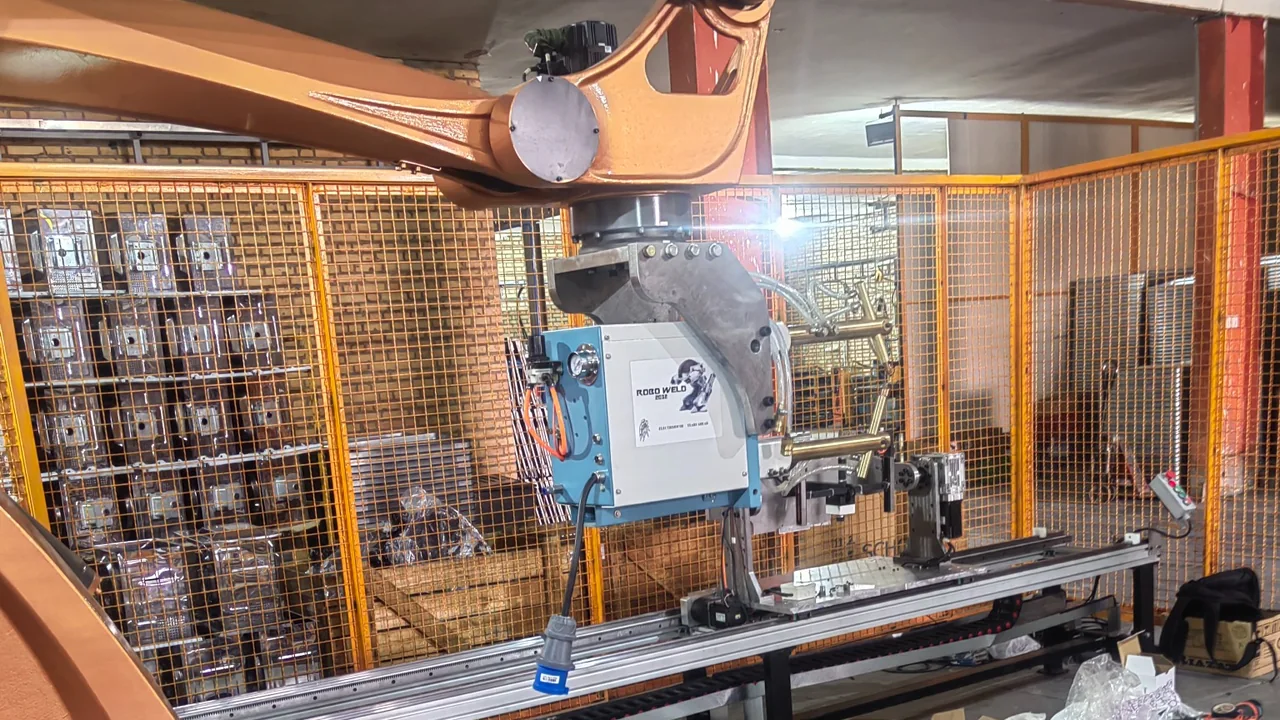
ربات Pick & Place صنعتی برای جابجایی خودکار قطعات
ربات Pick & Place یکی از کاربردهای رایج رباتهای صنعتی برای برداشت، انتقال و قراردهی دقیق قطعات در خطوط تولید است. طراحی صحیح این سیستم نیازمند انتخاب مناسب ربات، گریپر، فیکسچر، برنامه حرکت و هماهنگی کامل با تجهیزات خط تولید است.
راه نیک با رویکرد مهندسی، طراحی و اجرای سیستمهای جابجایی خودکار را از مرحله امکانسنجی تا راهاندازی انجام میدهد.
ربات Pick & Place چیست؟
در سیستمهای Pick & Place، ربات یک قطعه را از موقعیت مشخص دریافت کرده و پس از انتقال، در محل تعیینشده قرار میدهد. این فرآیند با سرعت، دقت و تکرارپذیری بالا انجام میشود و برای خطوط تولید پرتیراژ بسیار مناسب است.
- برداشت خودکار قطعه
- انتقال بین ایستگاههای کاری
- قراردهی دقیق محصول
- کاهش دخالت دستی اپراتور
اجزای سیستم Pick & Place صنعتی
- ربات صنعتی و کنترلر
- گریپر یا End Effector اختصاصی
- جیگ و فیکسچر قطعه
- سنسورها و سیستم تشخیص موقعیت
- PLC و تجهیزات کنترل
- سیستم ایمنی سلول رباتیک
کاربردهای ربات Pick & Place
- انتقال قطعات در خطوط CNC
- صنایع خودرو و قطعهسازی
- صنایع پلاستیک و تزریق
- بستهبندی محصولات
- مونتاژ قطعات صنعتی
- جابجایی قطعات بین ماشینآلات
انتخاب ربات مناسب برای Pick & Place
انتخاب ربات تنها بر اساس وزن قطعه انجام نمیشود. پارامترهای مختلفی مانند Payload، Reach، سرعت حرکت، زمان سیکل، دقت موردنیاز و شرایط محیطی باید بررسی شوند.
- وزن و ابعاد قطعه
- سرعت موردنیاز تولید
- محدوده دسترسی ربات
- شرایط کاری محیط
- نوع ابزار انتهایی
طراحی گریپر برای سیستم Pick & Place
گریپر مهمترین بخش ارتباط ربات با قطعه است. طراحی آن باید براساس شکل، جنس، وزن، مرکز جرم و حساسیت سطح قطعه انجام شود تا عملکرد پایدار و بدون آسیب ایجاد شود.
مزایای استفاده از ربات Pick & Place
- افزایش سرعت تولید
- کاهش خطای انسانی
- افزایش تکرارپذیری فرآیند
- کاهش آسیب محصول
- افزایش ایمنی محیط کار
- امکان کار مداوم در شیفتهای طولانی
ارتباط Pick & Place با سلول رباتیک
یک سیستم Pick & Place موفق تنها شامل ربات نیست. طراحی سلول، فیکسچر، ایمنی، برنامهنویسی و هماهنگی با ماشینآلات خط تولید نقش مهمی در عملکرد نهایی دارد.
خدمات راه نیک در طراحی Pick & Place
- بررسی فرآیند و امکانسنجی اتوماسیون
- انتخاب ربات مناسب
- طراحی گریپر و فیکسچر
- شبیهسازی حرکت ربات
- برنامهنویسی و راهاندازی
- آموزش و مستندسازی
پرسشهای متداول
آیا ربات Pick & Place فقط برای قطعات کوچک استفاده میشود؟
خیر. با انتخاب صحیح ربات و ابزار انتهایی، امکان جابجایی قطعات با وزنها و ابعاد مختلف وجود دارد.
آیا Pick & Place میتواند به دستگاه CNC متصل شود؟
بله. این کاربرد یکی از رایجترین استفادهها در اتوماسیون ماشینهای CNC و سیستمهای Machine Tending است.
شروع پروژه اتوماسیون جابجایی قطعات
برای بررسی فرآیند، انتخاب تجهیزات مناسب و طراحی سیستم Pick & Place صنعتی با کارشناسان راه نیک در ارتباط باشید.